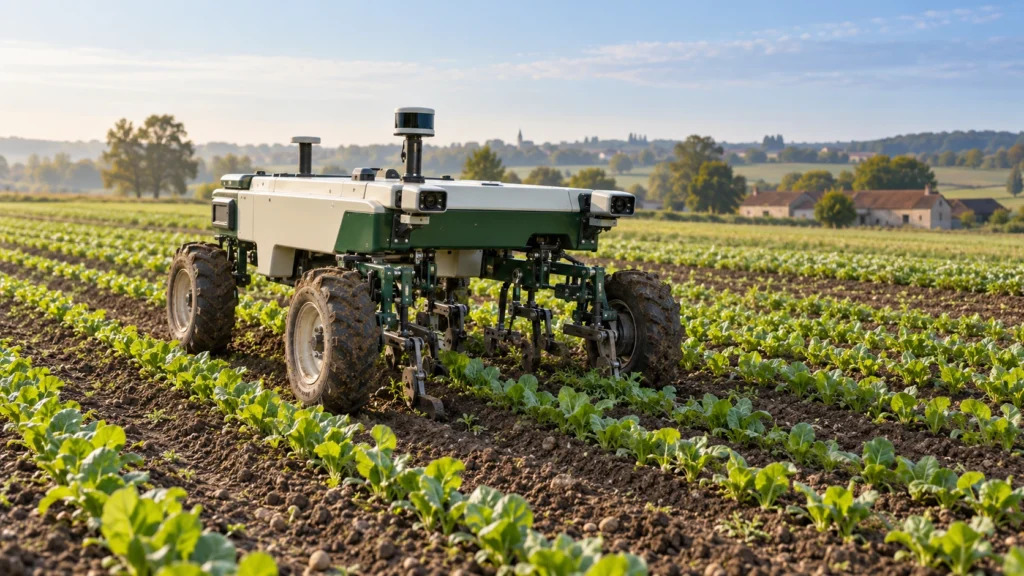
Robot rolniczy coraz częściej wykonuje konkretną, powtarzalną pracę: usuwa chwasty między roślinami, przewozi zebrane owoce, obsługuje dój albo prowadzi narzędzie przez pole. Najważniejsza zmiana dotyczy jednak całego gospodarstwa. O wartości maszyny decydują dziś jakość zabiegu, terminowość, liczba interwencji człowieka i dostępność serwisu, a nie sam fakt, że pojazd jedzie bez kierowcy.
W tym poradniku przeglądamy światowe rozwiązania z lat 2025–2027: autonomiczne ciągniki i nośniki narzędzi, roboty pielące, systemy zbioru i roboty w oborze. Pokazujemy, co mówią niezależne badania, jak liczyć wydajność całego dnia i koszt jednostkowy, jak porównać zakup, leasing i usługę oraz jak przeprowadzić 90-dniowy pilotaż. Deklaracje producentów są wyraźnie oddzielone od wyników badań, a wszystkie modele liczbowe oznaczyliśmy jako redakcyjne.
Najważniejsze w skrócie
- Kupuj wynik pracy, nie autonomię. Robot ma usunąć konkretne ograniczenie: brak ludzi do pielenia, transport skrzynek, spiętrzenie prac polowych albo powtarzalną obsługę stada.
- Trzy oceny zamiast jednej. Jakość wykonanej pracy, zdolność zdążenia w najkrótszym oknie zabiegowym i pełny koszt z serwisem oraz danymi. Dobry wynik jednej nie zastępuje pozostałych.
- Badania studzą foldery. W doświadczeniach z sałatą i kapustą robot osiągnął 84% skuteczności pielenia w rzędzie wobec 35% przy tradycyjnym pieleniu, ale to wynik konkretnych prób, nie gwarancja dla każdego pola.
- Liczy się dzień, nie godzina. W naszym modelu 1,8 ha/h z katalogu to 1,17 ha/h po uwzględnieniu postojów. Przy 80 ha pięć dni daje zaledwie 2,4% rezerwy.
- Próg opłacalności to kwestia wykorzystania. Przy przyjętych założeniach własny robot zrównuje się kosztowo z metodą alternatywną przy 400 hektarach zabiegowych rocznie. Sprawdź własne liczby w kalkulatorze.
- Serwis i dane są ważne jak silnik. Wycofanie robotów Orio i Jo przez Naïo w 2026 roku pokazuje, dlaczego trzeba pisemnie uzgodnić części, aktualizacje i działanie bez chmury.
- Od 20 stycznia 2027 roku w UE stosuje się nowe rozporządzenie w sprawie maszyn (UE) 2023/1230 z wymaganiami dla autonomicznych maszyn mobilnych.
Od maszyny do procesu: co naprawdę się zmienia
Przez lata pokaz autonomicznego ciągnika sprowadzał się do jednego pytania: czy pojazd pojedzie bez kierowcy? Obecnie znacznie ważniejsze jest to, czy wykona pracę w wymaganej jakości, w dostępnym oknie pogodowym i z akceptowalnym udziałem człowieka. Sam przejazd po zaplanowanej trasie nie rozstrzyga, czy pielnik ominął roślinę, siewnik utrzymał głębokość, a zebrana truskawka nadaje się do sprzedaży.
W gospodarstwie robotyzacja zaczyna się od problemu produkcyjnego. Może nim być brak ludzi do ręcznego pielenia, transport skrzynek odrywający zbieraczy od owoców, spiętrzenie prac polowych albo konieczność codziennego powtarzania tych samych czynności w oborze. W każdym przypadku trzeba wybrać inną technologię i inne kryterium oceny. Uniwersalny ranking robotów byłby mniej użyteczny niż porównanie rozwiązań wykonujących tę samą pracę. Jeśli dopiero zaczynasz, przeczytaj też, jak wybrać pierwszego robota do gospodarstwa i jak przygotować gospodarstwo do wdrożenia robotów.
Najciekawsze kierunki widoczne w materiałach z lat 2025–2026 to większe autonomiczne nośniki narzędzi, rozpoznawanie pojedynczych roślin przez AI, wdrożenia robotycznego zbioru w szklarniach oraz integracja doju, żywienia i obsługi danych. Poniższy przegląd rozdziela produkty oferowane, opisane wdrożenia i zapowiedzi. Obecność rozwiązania na stronie producenta nie oznacza dostępności każdej konfiguracji w Polsce.3, 4, 8, 10, 17, 19 Szerszy przegląd znajdziesz w artykule najciekawsze roboty rolnicze na świecie.
Rynek robotów rolniczych w liczbach
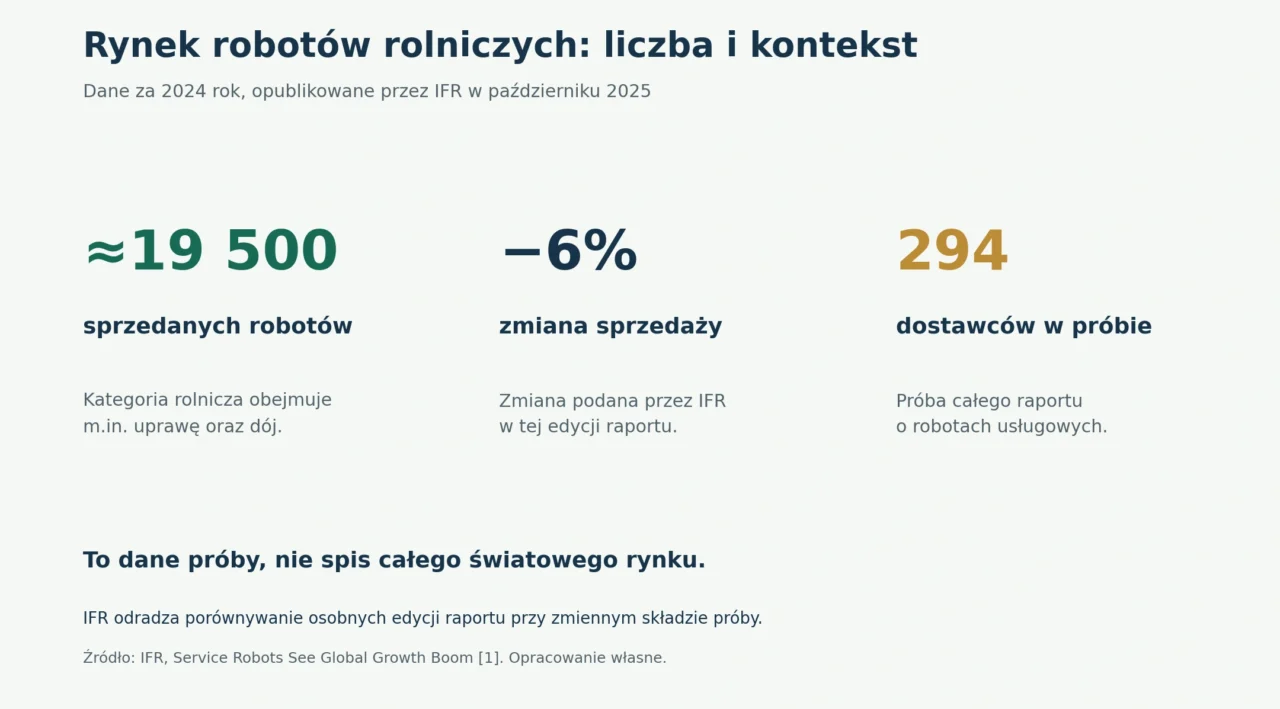
IFR (Międzynarodowa Federacja Robotyki) podała, że w badanej grupie dostawców sprzedaż robotów rolniczych wyniosła w 2024 roku prawie 19,5 tys. sztuk i spadła o 6%. Kategoria obejmuje m.in. roboty do uprawy i doju. Cały raport o robotach usługowych oparto na próbie 294 dostawców; nie jest to spis wszystkich producentów ani oszacowanie całego rynku. IFR zastrzega, że zmienny skład próby utrudnia porównywanie kolejnych edycji raportu.1
Nowszy komunikat IFR z września 2026 roku dotyczy sprzedaży robotów usługowych w 2025 roku, ale w jego publicznej treści nie podano osobnej liczby dla rolnictwa. Dlatego nie przedstawiamy starszych danych rolniczych jako wyniku za 2025 lub 2026 rok. Wysoka dynamika całej robotyki usługowej nie jest automatycznie dynamiką gospodarstw rolnych.2
| Wskaźnik | Co mówi rolnikowi | Czego nie dowodzi |
|---|---|---|
| Sprzedaż w roku | Liczba nowych urządzeń dostarczonych w badanym okresie | Wielkości całej pracującej floty |
| Flota producenta | Skala deklarowanych wdrożeń danej marki | Udziału w rynku bez danych konkurencji |
| Hektary zabiegowe | Powierzchnia pomnożona przez liczbę przejazdów | Areału gospodarstwa ani liczby unikalnych hektarów |
| Skuteczność w % | Wynik konkretnej metody pomiaru | Gwarancji takiego samego wyniku na innym polu |
Dla kupującego większą wartość niż prognoza rynku liczona w miliardach dolarów ma dziennik pracy kilku użytkowników tej samej maszyny. Poproś o liczbę godzin produkcyjnych, przerwy, przyczyny zatrzymań i faktyczny czas wsparcia operatora. Liczba sprzedanych urządzeń pokazuje skalę biznesu dostawcy; dopiero dane z sezonu pokazują dopasowanie do konkretnej produkcji.
Kalendarium premier i zapowiedzi 2025–2027
W rolnictwie prezentację produktu i rozpoczęcie dostaw może dzielić wiele miesięcy. Poniższa oś porządkuje wybrane informacje istotne przy planowaniu sezonów 2026 i 2027. To wybór redakcyjny, a nie kompletna lista premier na świecie.
| Termin | Wydarzenie | Status informacji |
|---|---|---|
| Styczeń 2025 | John Deere prezentuje autonomię drugiej generacji | Prezentacja technologii na CES3 |
| Marzec i czerwiec 2025 | Lely rozwija roboty żywieniowe i udojowe | Premiery Vector MFR Next oraz Astronaut A5 Next19, 21 |
| Listopad 2025 | AgXeed pokazuje AgBot T2 7 Series | Prezentacja platformy 230 hp4 |
| Luty 2026 | Carbon Robotics ogłasza Large Plant Model | Rozwój rozpoznawania roślin przez AI11 |
| Sierpień 2026 | Kubota zapowiada nową serię AgriRobo MR | Plan sprzedaży od kwietnia 2027 w Japonii5 |
| Wrzesień 2026 | GEA zapowiada DairyRobot R9500 100 Years Edition | Dostawy od końca marca 2027 według producenta29 |
| I półrocze 2027 | Planowana ograniczona produkcja New Holland R4 | Harmonogram producenta, nie zakończone wdrożenie28 |
Świat nie robotyzuje się jednym sposobem
| Region i przykład | Rozwijane zastosowanie | Znaczenie dla gospodarstwa |
|---|---|---|
| USA: John Deere, Carbon Robotics | Autonomia dużych maszyn i rozpoznawanie roślin | Połączenie wydajności z selektywnym wykonaniem zabiegu3, 9, 10, 11 |
| Dania i Holandia: FarmDroid, AgXeed | Siew, pielenie i autonomiczne nośniki narzędzi | Wybór między wyspecjalizowanym robotem a uniwersalną platformą4, 8 |
| Australia: SwarmFarm | Mniejsze platformy do ochrony upraw i koszenia | Wydajność budowana przez flotę i organizację pracy6 |
| Japonia: Kubota | Zdalnie nadzorowane ciągniki | Nowa seria MR zapowiedziana na 2027 rok w Japonii5 |
| Wielka Brytania i Holandia: Dogtooth, Four Growers | Zbiór truskawek i pomidorów w przygotowanych systemach uprawy | Duże znaczenie dostępności owoców i logistyki opakowań15, 17 |
Z tego zestawienia wynika praktyczna wskazówka: rozwiązanie należy przenosić razem z warunkami, w których ma pracować. Sukces robota w długich, regularnych rzędach nie rozstrzyga o jego przydatności na małych działkach z wąskimi uwrociami. Robot do truskawek na stołach uprawowych nie jest odpowiednikiem maszyny do zbioru owoców z gruntu. System dla dużej obory wymaga z kolei sprawdzenia ruchu zwierząt, organizacji doju i infrastruktury. O tym, czy małe gospodarstwo może korzystać z robotyzacji, piszemy osobno.
Autonomia ma kilka poziomów
Określenie „robot rolniczy” obejmuje różne konstrukcje. Automatyczny opryskiwacz punktowy może rozpoznawać chwasty i sterować dyszami, choć ciągnik prowadzi człowiek. Nośnik autonomiczny może sam jechać, ale potrzebować pomocy przy zmianie narzędzia i uzupełnianiu materiału. Robot udojowy wykonuje sekwencję czynności w stałym miejscu. Każda z tych technologii automatyzuje inny fragment pracy.
| Klasa rozwiązania | Praca automatyzowana | Co pozostaje do sprawdzenia |
|---|---|---|
| Inteligentne narzędzie | Rozpoznanie celu i działanie sekcji roboczej | Prowadzenie ciągnika, kompatybilność, regulacja |
| Autonomiczny nośnik | Przejazd i realizacja zadanej misji | Obsługa narzędzia, transport między polami, nadzór |
| Robot do konkretnej uprawy | Wybrany zabieg w określonej geometrii rzędów | Odmiana, rozstawa, faza rozwojowa, dostępność celu |
| Robot współpracujący | Transport lub pomoc zespołowi | Organizacja pracy ludzi i odbiór ładunku |
| System w budynku | Dój, żywienie lub powtarzalna obsługa | Przepływ zwierząt i materiału, higiena, ciągłość działania |
Do umowy warto wpisać zakres samodzielnej pracy: dopuszczalne warunki, sposób nadzoru, reakcję na utratę łączności i listę czynności wymagających przyjazdu człowieka. Deklaracja „praca 24/7” opisuje możliwość techniczną lub organizacyjną, a nie 24 godziny produkcyjne każdego dnia. Ładowanie, czyszczenie, postoje i odbiór produktu muszą znaleźć się w harmonogramie. Jak to wygląda w praktyce, opisujemy w tekście maszyny autonomiczne w pracy 24/7: realne doświadczenia.
Autonomiczne ciągniki i nośniki narzędzi
John Deere podczas CES 2025 pokazał drugą generację zestawu autonomii, m.in. dla ciągnika 9RX. Układ obejmuje 16 kamer zapewniających obserwację otoczenia. W sadowniczym 5ML zapowiedziano także czujniki LiDAR, pomocne wśród gęstych koron. Ten przykład pokazuje, że rozwiązanie dla pola otwartego trzeba dostosować do innego środowiska pracy, a sam zestaw kamer nie przesądza o dostępności wszystkich funkcji w każdym kraju.3
AgXeed w listopadzie 2025 roku przedstawił AgBot T2 7 Series o mocy 230 hp. To platforma z napędem spalinowo-elektrycznym, tylnym udźwigiem 9 ton i założeniem współpracy z narzędziami. Producent łączy ją z systemem TraXwise do planowania i nadzorowania zadań. Dla gospodarstwa istotne jest sprawdzenie konkretnej kombinacji robota i maszyny towarzyszącej, w tym sterowania i zapotrzebowania na moc.4
W Japonii Kubota ogłosiła w sierpniu 2026 roku nową serię AgriRobo MR, której sprzedaż ma ruszyć w kwietniu 2027 roku. Zapowiedziano zdalny nadzór, pięć kamer AI i pięć radarów. Firma wskazała rynek japoński i brak planów sprzedaży tej serii poza Japonią. To ważna nowość technologiczna, ale nie oferta dostępna dziś dla polskiego gospodarstwa.5 Polskie realia autonomicznych ciągników opisujemy w artykule autonomiczne ciągniki w praktyce: czy to się już opłaca?
| Firma i rozwiązanie | Główna cecha | Status i warunek porównania |
|---|---|---|
| John Deere 9RX / 5ML | Autonomia drugiej generacji; odrębne zastosowania polowe i sadownicze | Prezentacja CES 2025; dostępność funkcji i regionu do potwierdzenia3 |
| AgXeed AgBot T2 7 Series | 230 hp; napęd spalinowo-elektryczny; nośnik narzędzi | Produkt przedstawiony w 2025; dobór konkretnego agregatu4 |
| Kubota AgriRobo MR | Nadzór zdalny; połączenie kamer i radarów | Zapowiedź: kwiecień 2027, Japonia5 |
| SwarmFarm SwarmBot | Platforma do selektywnej ochrony i koszenia | Bieżące portfolio; osprzęt i lokalny serwis do uzgodnienia6 |
Alternatywą dla zwiększania mocy jednej maszyny jest praca kilku mniejszych platform. SwarmFarm rozwija takie podejście w Australii, wskazując ochronę upraw oraz koszenie międzyrzędzi i plantacji darni. Korzyść z floty zależy jednak od tego, czy jeden operator rzeczywiście może skutecznie nadzorować kilka zadań. Jeśli wszystkie roboty wymagają pomocy w tym samym czasie, liczba maszyn nie przekłada się proporcjonalnie na wydajność.6 Więcej o organizacji floty w tekstach cyfrowe systemy zarządzania flotą maszyn i współpraca robotów z tradycyjnym parkiem maszynowym.
New Holland R4: roboty dla sadów i winnic
New Holland R4 powstaje w wariantach Electric Power i Hybrid Power dla specjalistycznych upraw sadowniczych i winnic. CNH zapowiada ograniczoną produkcję w pierwszej połowie 2027 roku. Robot ma wykonywać powtarzalne prace z osprzętem, przy zdalnym nadzorze. Dla plantatora to kierunek wart obserwacji, ale plan inwestycyjny powinien opierać się na potwierdzonym terminie dostawy, zakresie zadań i warunkach lokalnego wsparcia.28 Zastosowania w sadach zebraliśmy w artykule roboty do pracy w sadzie: cięcie, oprysk, monitoring.
Roboty do pielenia: cztery drogi do pojedynczej rośliny
Robot pamięta miejsce siewu (FarmDroid)
FarmDroid wykorzystuje pozycje nasion zapisane podczas siewu do późniejszego pielenia międzyrzędowego i w rzędzie. Nowy FD60 ma według producenta szerokość roboczą do 6,75 m, obsługuje do 20 rzędów i jest projektowany dla nominalnego areału 60 ha w sezonie. To punkt odniesienia, a nie gwarantowana przepustowość dla każdej uprawy. Maszyna korzysta z paneli słonecznych i akumulatora, a konfiguracja FD60 przewiduje także dodatkowe źródło energii typu range extender.8
Producent deklaruje ponad 500 robotów w 26 krajach. To informacja o flocie jednej firmy, nie o całym sektorze. Dla użytkownika zasadnicze pytanie brzmi: czy chce połączyć siew i pielenie w jednym systemie? Taka organizacja daje robotowi informację o rozmieszczeniu roślin, ale wymaga konsekwentnego przygotowania rzędów, map i planu pracy.7, 8 Podobne rozwiązania w polskich warunkach opisujemy w tekście roboty do mechanicznego zwalczania chwastów w burakach.
Kamera rozpoznaje, laser działa (Carbon Robotics)
Carbon Robotics rozwija LaserWeeder G2 jako narzędzie wykorzystujące rozpoznawanie roślin i energię lasera. Wersja G2 400 jest agregowana z ciągnikiem; producent podaje minimalną moc ciągnika 145 hp i wydajność od 0,32 do 0,65 ha/h. To nie jest samodzielny pojazd bez kierowcy. Wydajność zabiegu zależy też od liczby chwastów i czasu potrzebnego na ich potraktowanie.9
Nowością z lutego 2026 roku jest Large Plant Model. Carbon Robotics deklaruje, że model uczono na 150 mln oznaczonych roślin, a funkcja Plant Profiles pozwala dopasować rozpoznawanie do warunków pola. To ciekawy kierunek rozwoju AI w rolnictwie: maszyna dostaje ulepszenia oprogramowania w trakcie eksploatacji. Rozmiar zbioru treningowego nie jest jednak miarą skuteczności zwalczania chwastów na konkretnej plantacji.10, 11 Więcej o tej technologii w artykule roboty do punktowego oprysku chwastów z wykorzystaniem AI i w dziale sztuczna inteligencja w gospodarstwie.
Rozpoznanie rośliny steruje aplikacją punktową (Ecorobotix)
Ecorobotix ARA reprezentuje inną drogę: rozpoznaje rośliny i kieruje ciecz na małą powierzchnię celu. Instrukcja opisuje pole aplikacji 6 × 6 cm oraz regulowaną strefę ochronną wokół rośliny uprawnej. To narzędzie do precyzyjnego zabiegu; automatyzacja dysz nie jest równoznaczna z autonomią ciągnika. O dopuszczalnym zastosowaniu środka nadal decydują warunki jego rejestracji i etykieta, a parametry systemu trzeba sprawdzić dla danej konfiguracji.12
Pojedyncze krople na chwasty (Kilter AX-1)
Norweski Kilter AX-1 łączy rozpoznawanie obrazu z technologią Single Drop Technology. Producent opisuje punktowe podawanie mikrokropli na chwasty, co ogranicza traktowanie całej powierzchni pola. W tej klasie rozwiązań trzeba osobno sprawdzić skuteczność biologiczną, zużycie cieczy oraz dopuszczalność konkretnego środka i sposobu aplikacji. Sama dokładność trafienia nie opisuje całego programu ochrony.26
Kilter podał we wrześniu 2026 roku dane z pracy 54 robotów w pięciu krajach: od 1 stycznia do 16 sierpnia urządzenia wykonały zabiegi na łącznej raportowanej powierzchni 4265 ha. Producent oszacował ponad milion litrów niewykorzystanej mieszaniny herbicydowej względem oprysku całopowierzchniowego przy założeniu 250 l/ha. To porównanie objętości cieczy roboczej, a nie oszczędność miliona litrów substancji czynnej.27
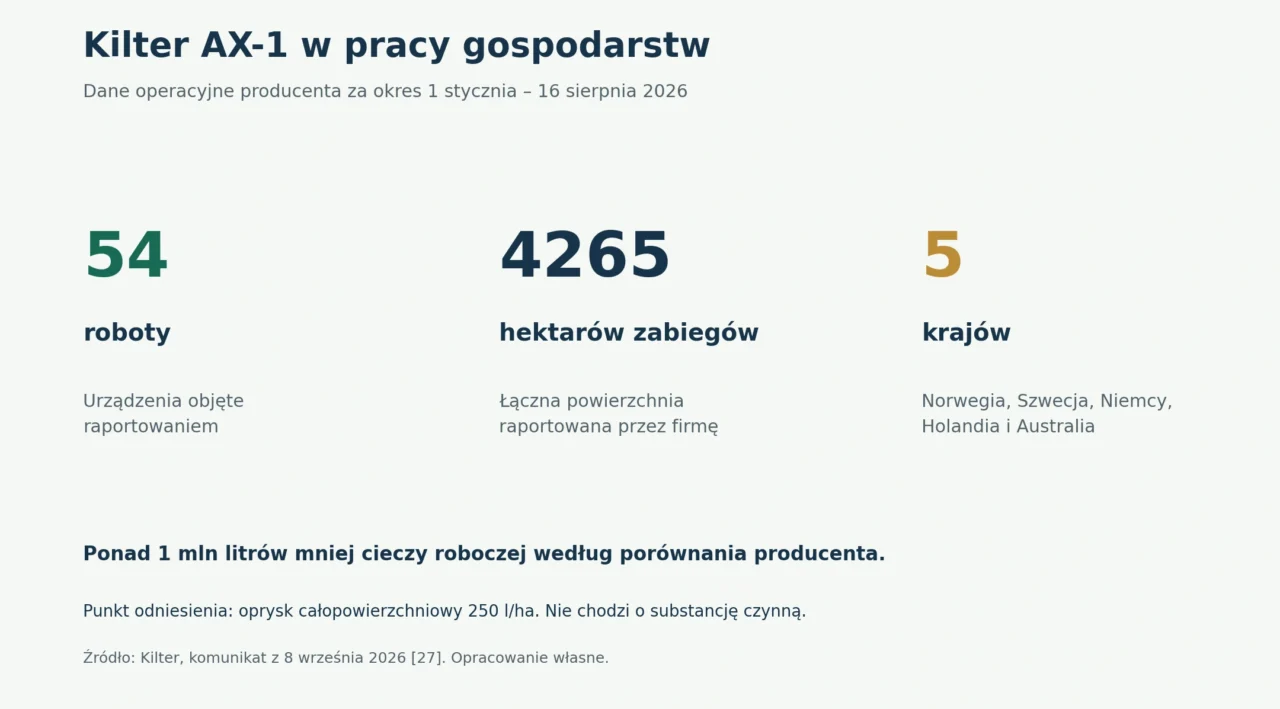
Taki komunikat jest użyteczny pod warunkiem zachowania mianownika porównania. Aby policzyć własną korzyść, trzeba znać liczbę zabiegów, stężenie mieszaniny, powierzchnię rzeczywiście potraktowaną oraz skuteczność w porównaniu z metodą kontrolną. Mniej litrów cieczy może zmniejszać pracę logistyczną, ale oszczędność środka, wody i roboczogodzin należy liczyć osobno. O tym, czy roboty zmniejszą zużycie środków ochrony roślin, piszemy szerzej w osobnym tekście.
| Podejście | Najważniejsza informacja wejściowa | Próba, którą warto wykonać |
|---|---|---|
| Pielenie według mapy siewu | Pozycje nasion i geometria rzędów | Dokładność pracy po wschodach i przy lukach w obsadzie |
| Mechanika sterowana kamerą | Widoczność roślin i chwastów | Uszkodzenia uprawy, pozostawione chwasty, praca w zmiennym świetle |
| Laser | Rozpoznany cel i energia potrzebna do zabiegu | Efekt po kilku dniach, odrosty i spadek tempa przy dużym zachwaszczeniu |
| Aplikacja punktowa | Rozpoznany cel, konfiguracja dysz i ciecz | Pokrycie celu, omijanie rośliny uprawnej i zgodność zastosowania |
Każde z tych podejść wymaga połączenia z agronomią. Znaczenie mają termin zabiegu, stadium chwastów, wilgotność gleby i zakrycie celu przez liście. W praktyce trzeba ocenić cały program odchwaszczania: liczbę przejazdów, konieczne poprawki i końcowy stan plantacji. Porównanie samego kosztu jednego przejazdu może faworyzować metodę, która później wymaga dodatkowej pracy ręcznej. Tańszą alternatywą dla części gospodarstw bywają pielniki kamerowe, agregowane z ciągnikiem.
Co mówią badania, a czego nie mówi folder
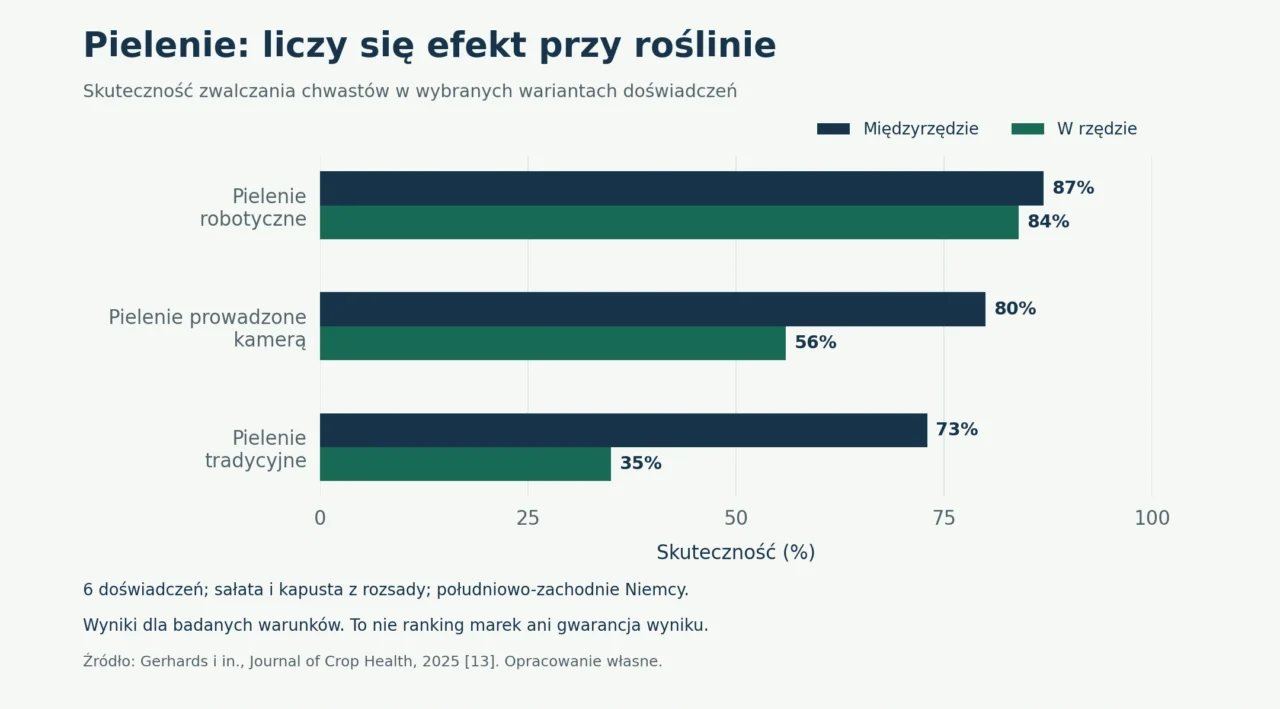
W badaniu Gerhardsa i współautorów, opublikowanym w 2025 roku, przeprowadzono sześć doświadczeń z kapustą i sałatą z rozsady w południowo-zachodnich Niemczech. Robotyczne pielenie osiągnęło 87% skuteczności w międzyrzędziach i 84% w rzędzie; tradycyjne pielenie międzyrzędowe odpowiednio 73% i 35%. To wynik konkretnych doświadczeń, upraw i metod pomiaru, a nie ranking wszystkich maszyn dostępnych na rynku.13
Jeszcze wyraźniej problem interpretacji pokazuje badanie prototypowego systemu laserowego opublikowane w 2026 roku. W kontrolowanych próbach dynamicznych odnotowano 99,2% trafień przy 126 zdarzeniach, a pojedynczy przejazd polowy dał obserwowaną skuteczność około 80%. Autorzy określają próbę polową jako demonstrację wykonalności, wymagającą dalszych, powtarzanych badań. Celne skierowanie wiązki i końcowy efekt agronomiczny to różne wskaźniki.14
Badania nad pielnikiem mechanicznym do sałaty, opublikowane w Journal of Field Robotics w 2026 roku, analizowały też zmienne oświetlenie: skuteczność w próbach tunelowych wyniosła 82,2% w korzystnym świetle i 80,9% przy słabszym, a uszkodzenia roślin odpowiednio 1,99% i 2,57%. To obiecujący wynik badawczy, ale nie oferta uniwersalnego urządzenia do dowolnej uprawy.25
W praktyce: jak przeprowadzić własny test pielenia
- Wyznacz powierzchnię kontrolną z dotychczasową metodą, w porównywalnych warunkach.
- Oceń wynik po czasie odpowiednim dla metody (np. laser i aplikacja punktowa po kilku dniach).
- Zapisz nie tylko usunięte chwasty, ale też straty roślin uprawnych i czas ręcznych poprawek.
- Policz wydajność całej zmiany i sprawdź stan plantacji przed kolejnym zabiegiem.
Bez takich danych atrakcyjny procent może ukrywać koszt, który pojawi się dopiero później. Porównanie z metodami mechanicznymi ułatwi tekst roboty do odchwaszczania mechanicznego zamiast herbicydów.
Robotyczny zbiór: liczy się kilogram handlowy
Zbiór delikatnych owoców wymaga jednoczesnego rozwiązania kilku problemów: znalezienia dojrzałego owocu, dotarcia chwytakiem, bezpiecznego oddzielenia go od rośliny i umieszczenia w opakowaniu. Dlatego geometria uprawy jest częścią technologii. Wysokość stołów, dostęp do gron, szerokość przejazdu i sposób prowadzenia roślin mogą mieć równie duże znaczenie jak szybkość ramienia.
Brytyjski Dogtooth podaje dla robota Gen 5 wydajność 200 kg truskawek dziennie w uprawach na stołach, w tunelach lub szklarniach. System obejmuje przejazd, zbiór, ocenę owoców i pakowanie. Liczbę tę trzeba czytać razem z konfiguracją plantacji i organizacją dnia pracy; nie da się jej wprost porównać z godzinową wydajnością robota do innego gatunku.15 Przegląd rozwiązań dla owoców miękkich znajdziesz w artykule roboty do zbioru truskawek i malin.
Four Growers w karcie GR-100 deklaruje 43 kg/h dla owocu o masie 12 g. Nowszy przykład wdrożenia opisany przez FANUC dotyczy platformy GR-200 z ramieniem LR Mate w szklarni Westburg w Holandii. To dwie odrębne generacje: nie przenosimy specyfikacji GR-100 na GR-200. Studium wdrożenia potwierdza zastosowanie systemu przy zbiorze pomidorów typu grape i cherry, ale pozostaje materiałem dostawcy technologii.16, 17 Więcej w tekście roboty w szklarni: automatyczny zbiór pomidorów i ogórków.
| Rozwiązanie | Deklaracja lub opis źródła | Właściwe kryterium odbioru |
|---|---|---|
| Dogtooth Gen 5 | 200 kg/dzień; truskawki na stołach15 | Handlowe kg na zmianę, uszkodzenia i pozostawione dojrzałe owoce |
| Four Growers GR-100 | 43 kg/h przy owocu 12 g16 | Warunki osiągnięcia tempa i jakość zebranego produktu |
| Four Growers GR-200 + FANUC | Opis pracującej floty w Westburg17 | Wynik dla konkretnej szklarni; osobna specyfikacja modelu |
| Burro | Platforma współpracująca wspierająca ludzi18 | Czas transportu, oczekiwania i pracy zbieraczy |
Transport zasługuje na osobną uwagę. Burro rozwija platformy współpracujące, które mają zwiększać produktywność ludzi. W wielu gospodarstwach pierwszym krokiem może być automatyzacja przemieszczania produktu, bez zmiany samej techniki zbioru. Najpierw zmierz, jaką część czasu pracownik poświęca na niesienie skrzynek, powrót do rzędu i czekanie na odbiór.18 Przykłady znajdziesz w artykule autonomiczne pojazdy do transportu płodów rolnych.
Przy ocenie robota zbierającego liczy się koszt kilograma zaakceptowanego przez odbiorcę. Jeżeli urządzenie zebrało 1000 kg, a do wymaganej klasy trafiło 950 kg, mianownikiem rachunku jest 950 kg. To przykład obliczeniowy, nie wynik konkretnej maszyny. Oceń też owoce pozostawione na roślinach, potrzebę ręcznej poprawki i utrzymanie jakości po transporcie i przechowaniu.
Od tempa zrywania do produktu przyjętego przez odbiorcę
Przykład redakcyjny pokazuje, dlaczego warto śledzić cały proces zbioru. Przy tempie 50 kg/h i 12 godzinach zaplanowanej pracy potencjał wynosi 600 kg. Jeżeli udział czasu rzeczywistego zbioru to 75%, zostaje 450 kg. Gdy 94% zebranego produktu spełnia wymaganą klasę handlową, wynik to 423 kg. Żadna z tych wartości nie jest specyfikacją opisywanej marki.
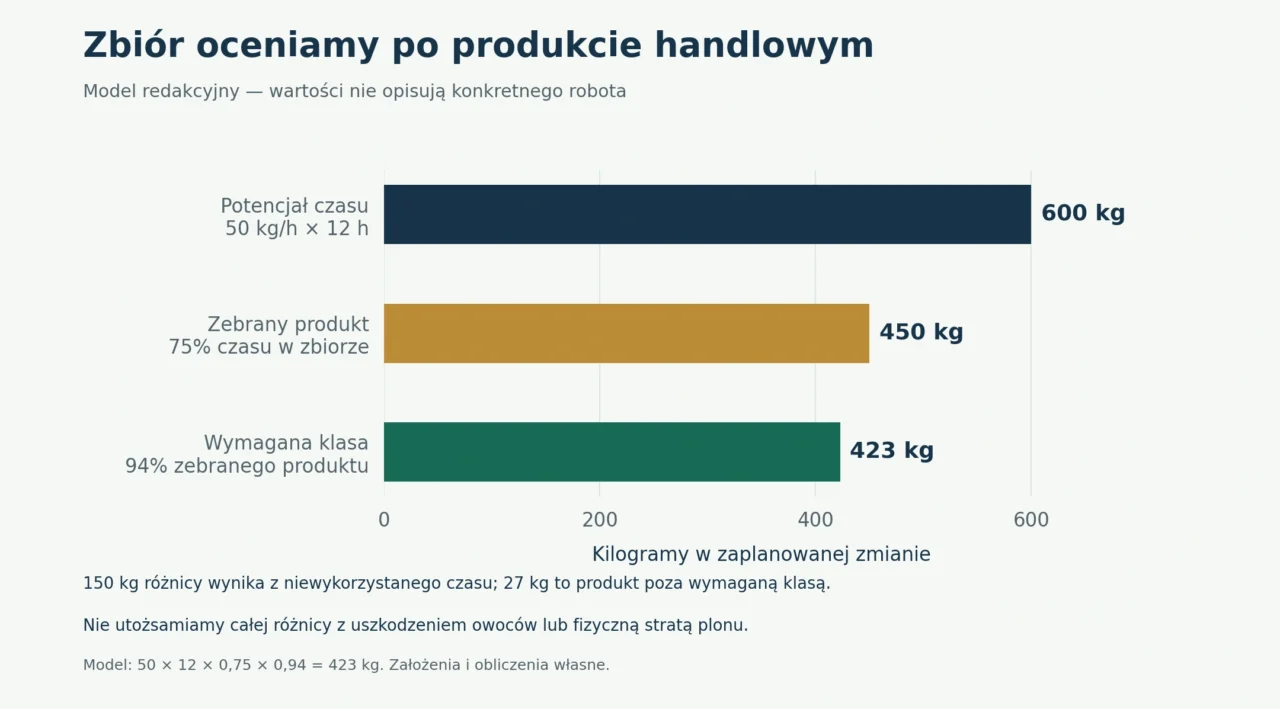
W tym modelu przejście od 600 kg do 423 kg nie oznacza 177 kg uszkodzonych owoców. Różnica 150 kg wynika z niewykorzystanego czasu zbioru, a 27 kg to produkt poza przyjętą klasą. Część owoców niższej klasy może mieć wartość handlową, którą trzeba ująć osobno. Takie rozbicie pokazuje, czy lepiej poprawić logistykę, ograniczyć postoje, czy zmienić ustawienia zbioru i prowadzenie roślin.
Robotyzacja obory jako cały system
W czerwcu 2025 roku Lely wprowadziło Astronaut A5 Next, Astronaut Max i Lely Hub. A5 Next otrzymał nowy system operacyjny, zdalne aktualizacje oraz połączenie kamery i lasera przy pracy ramienia. Astronaut Max jest rozwiązaniem infrastrukturalnym dla większej liczby robotów, a Hub służy bezpieczeństwu i ciągłości obsługi danych. Rozwój obejmuje więc zarówno sam dój, jak i zaplecze cyfrowe oraz techniczne.19 Podstawy działania wyjaśniamy w tekście jak działa robot udojowy i ile naprawdę kosztuje.
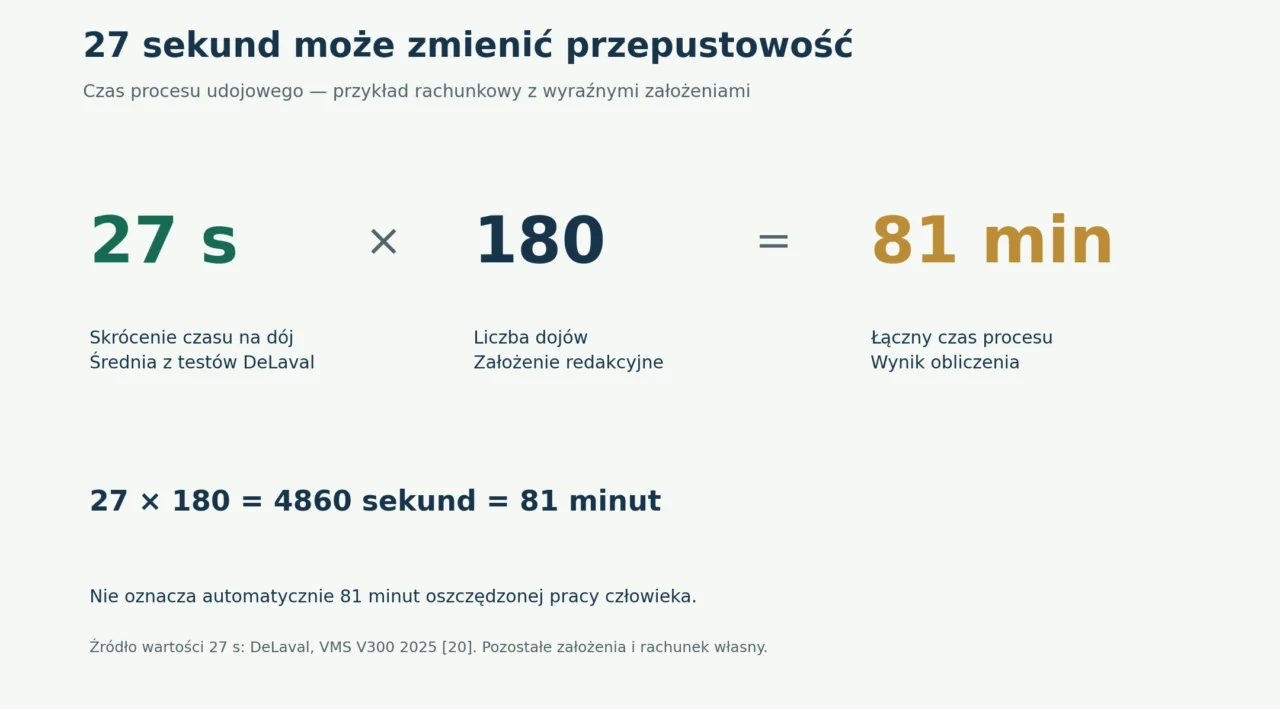
DeLaval w modelu VMS V300 2025 wprowadził większą przestrzeń stanowiska i Flow Responsive Milking, czyli dostosowanie przebiegu doju do przepływu mleka. Firma podaje średnie skrócenie czasu o 27 sekund na krowę i dój w swoich testach. To informacja o czasie procesu, a nie automatycznie o oszczędności pracy człowieka. Model oferuje też opcjonalny pomiar komórek somatycznych Milk Cell Analysis.20
Nowy Lely Vector MFR Next, przedstawiony w marcu 2025 roku, ma według producenta ładowność paszy do 800 kg, o 35% większą niż poprzednia generacja. Znaczenie tej zmiany trzeba oceniać w całym cyklu: przygotowanie składników, mieszanie, przejazd i rozdział dawki. Większa ładowność nie usuwa ograniczeń wynikających z organizacji kuchni paszowej lub dostępności składników.21 Praktykę opisujemy w artykułach automatyczne karmienie bydła i żywienie bydła w systemie robotów udojowych.
| Obszar | Przykład rozwiązania | Miara gospodarstwa |
|---|---|---|
| Dój i obsługa systemu | Lely Astronaut A5 Next / Max19 | Dojenia, nieudane podłączenia, interwencje, czas obsługi |
| Dostosowanie doju | DeLaval VMS V300 202520 | Czas procesu, przepustowość, jakość mleka i stan wymion |
| Przygotowanie i podanie paszy | Lely Vector MFR Next21 | Terminowość, powtarzalność dawki, pozostałości i roboczogodziny |
| Organizacja doju grupowego | DeLaval VMS Batch Milking22 | Przepływ grup, oczekiwanie zwierząt i praca personelu |
Ważne jest dopasowanie sposobu doju do organizacji stada. Systemy dobrowolnego ruchu krów i rozwiązania do doju grupowego według harmonogramu mają różne wymagania organizacyjne; DeLaval opisuje drugie podejście jako VMS Batch Milking. O wyborze powinien decydować projekt gospodarstwa, a nie sama liczba robotów.22
Czujniki dostarczają sygnałów do obserwacji stada, ale korzyść powstaje dopiero wtedy, gdy ktoś reaguje na odchylenia. Przed wdrożeniem przypisz odpowiedzialność za alarmy, czyszczenie, przeglądy i pracę awaryjną. W ocenie efektów oddziel zmiany technologiczne od zmian żywienia, obsady i warunków utrzymania, bo inaczej łatwo przypisać robotowi wzrost produkcji, którego przyczyna była szersza. Ekonomię tej decyzji omawiamy w tekście czy robot udojowy realnie zwiększa zysk w oborze.
GEA zapowiada kolejną generację robota udojowego
We wrześniu 2026 roku GEA zapowiedziało DairyRobot R9500 100 Years Edition. Zmiany obejmują m.in. większy ekran operatorski, łatwiejszy dostęp serwisowy i nowe funkcje oprogramowania. Producent planuje dostawy od końca marca 2027 roku, a instalacje od kwietnia lub maja, zależnie od lokalizacji. W dniu przygotowania poradnika jest to zapowiedź, a nie opis zakończonej serii wdrożeń.29
Przy porównywaniu zużycia energii sięgaj do raportu testowego konkretnej konfiguracji. DLG publikuje dla R9500 z dwiema jednostkami pomiary procesów doju, czyszczenia i postoju, co pozwala sprawdzić granice pomiaru i obciążenie systemu. Wyniku starszej konfiguracji nie należy automatycznie przypisywać edycji 2027.32 Własny bilans obory powinien rozdzielać zużycie robota, przygotowanie ciepłej wody, sprężone powietrze, chłodzenie mleka i inne odbiorniki. Jeśli jedna oferta obejmuje cały proces, a druga tylko stanowisko udojowe, porównanie samych kWh na 100 litrów może być mylące.
Oprogramowanie, dane i organizacja
Aktualizacja staje się częścią maszyny
Rozwój Carbon AI oraz nowego systemu operacyjnego Lely pokazuje, że funkcje urządzenia mogą zmieniać się po zakupie.10, 19 Trzeba więc uzgodnić, które aktualizacje są w cenie, jak długo będą dostarczane i czy producent pozwala odtworzyć sprawną konfigurację. Prowadź rejestr wersji, żeby wyniki przed aktualizacją porównywać z wynikami po niej w podobnych warunkach.
Dane powinny wracać do decyzji agronomicznych
Mapa przejazdów, obraz roślin i dziennik interwencji są użyteczne, gdy odpowiadają na konkretne pytania: gdzie zostają chwasty, które fragmenty wymagają poprawki, jaki jest koszt pracy na danej działce? Sam dashboard nie poprawia wyniku gospodarstwa. Uzgodnij eksport danych w użytecznym formacie, dostęp do historii po zakończeniu abonamentu i możliwość zestawienia ich z rejestrem zabiegów oraz plonowania. Więcej w tekście analiza danych z maszyn rolniczych: jak je wykorzystać i w dziale robotyzacja: dane i oprogramowanie.
Plantacja może być projektowana pod automatyzację
Przy zakładaniu nowej plantacji lub modernizacji szklarni uwzględnij geometrię pracy robota: przejazdy, nawroty, dostęp do owoców, miejsca odbioru i ładowania. To decyzje na wiele lat. W istniejącym gospodarstwie trzeba z kolei wycenić adaptację i sprawdzić, czy korzyść z robotyzacji nie wymaga kosztownej przebudowy całego systemu produkcji.
Usługa i współdzielenie mogą poprawić wykorzystanie
Maszyna na własność to tylko jeden model. Można porównać zakup z usługą, najmem sezonowym lub współpracą kilku gospodarstw, jeśli lokalny dostawca to oferuje. Kluczowy pozostaje kalendarz: gospodarstwa z podobną uprawą często potrzebują robota w tym samym czasie. Większy łączny areał nie pomoże, jeśli wszystkie zabiegi trzeba wykonać w jednym krótkim oknie.
Trzy wdrożenia i trzy różne cele gospodarstwa
Studia gospodarstw dobrze pokazują problem, który uruchomił inwestycję, i sposób organizacji procesu. Poniższe przykłady pochodzą z materiałów dostawców: to opisy konkretnych użytkowników, a nie niezależne badania porównawcze. Wnioski dla innych gospodarstw mają charakter redakcyjny. Polski przykład znajdziesz w tekście robotyzacja w produkcji mleka: case study z polskiego gospodarstwa.
Naderer Landwirtschaft: utrzymanie uprawy ekologicznego buraka
W gospodarstwie rodziny Naderer w Bawarii ręczne odchwaszczanie ekologicznego buraka stało się tak trudne, że rozważano rezygnację z uprawy. W opisie FarmDroid przedstawiono wdrożenie robota jako odpowiedź na ten problem. Materiał podaje 100 ha upraw w ekologicznej części gospodarstwa, co nie oznacza 100 ha obsługiwanych przez jeden robot.30
Wniosek: przy bardzo pracochłonnej uprawie warto porównywać robotyzację także ze zmianą struktury zasiewów, a nie tylko z kosztem pojedynczej czynności. Do oceny potrzebna jest marża całej uprawy po kosztach poprawek i obsługi urządzenia. Zobacz też roboty w uprawach ekologicznych.
Westburg: automatyzacja zbioru pomidorów pod osłonami
Studium FANUC opisuje flotę Four Growers GR-200 w holenderskim Westburg. Maszyny przejmują część zbioru pomidorów, dzięki czemu personel może poświęcić więcej uwagi innym pracom przy roślinach. To przykład integracji ramienia przemysłowego, rozpoznawania obrazu i logistyki szklarni.17
Wniosek: zmianę trzeba ocenić razem z jakością pielęgnacji, terminowością odbioru owoców i obsługą opakowań. Jeżeli pracownicy zostają w gospodarstwie, efektem może być lepiej wykonana inna praca, a nie bezpośrednie obniżenie całej listy płac. Zobacz też: czy robot zastąpi pracownika sezonowego?
A.H.E. Dairy: modernizacja obory jako jeden projekt
GEA opisuje gospodarstwo rodziny De Jong w Ontario, gdzie projekt objął pięć robotów DairyRobot R9500 oraz urządzenia do usuwania odchodów. W przygotowanej przestrzeni zostawiono miejsce na szóstą jednostkę. Inwestycja dotyczyła organizacji całego obiektu, a nie samej wymiany aparatu udojowego.31
Wniosek: najpierw określ docelową obsadę, przepływ zwierząt, dostęp do serwisu i ewentualną rozbudowę, a dopiero potem liczbę stanowisk. Rezerwa miejsca może mieć wartość, ale rezerwa urządzeń, których stado nie wykorzysta, podnosi koszt jednostkowy. Przegląd rozwiązań w oborze znajdziesz w dziale robotyzacja w hodowli zwierząt.
Wydajność z katalogu a wydajność całego dnia
Wydajność geometryczną narzędzia liczy się ze wzoru: szerokość robocza (m) × prędkość (km/h) ÷ 10. Dla 6 m i 3 km/h daje to 1,8 ha/h. To przykład, bez przypisania do konkretnego modelu. Jeśli rzeczywisty współczynnik wykorzystania czasu wynosi 65%, wydajność efektywna spada do 1,17 ha/h. W ciągu 14 godzin zaplanowanej pracy daje to 16,38 ha zabiegowego.
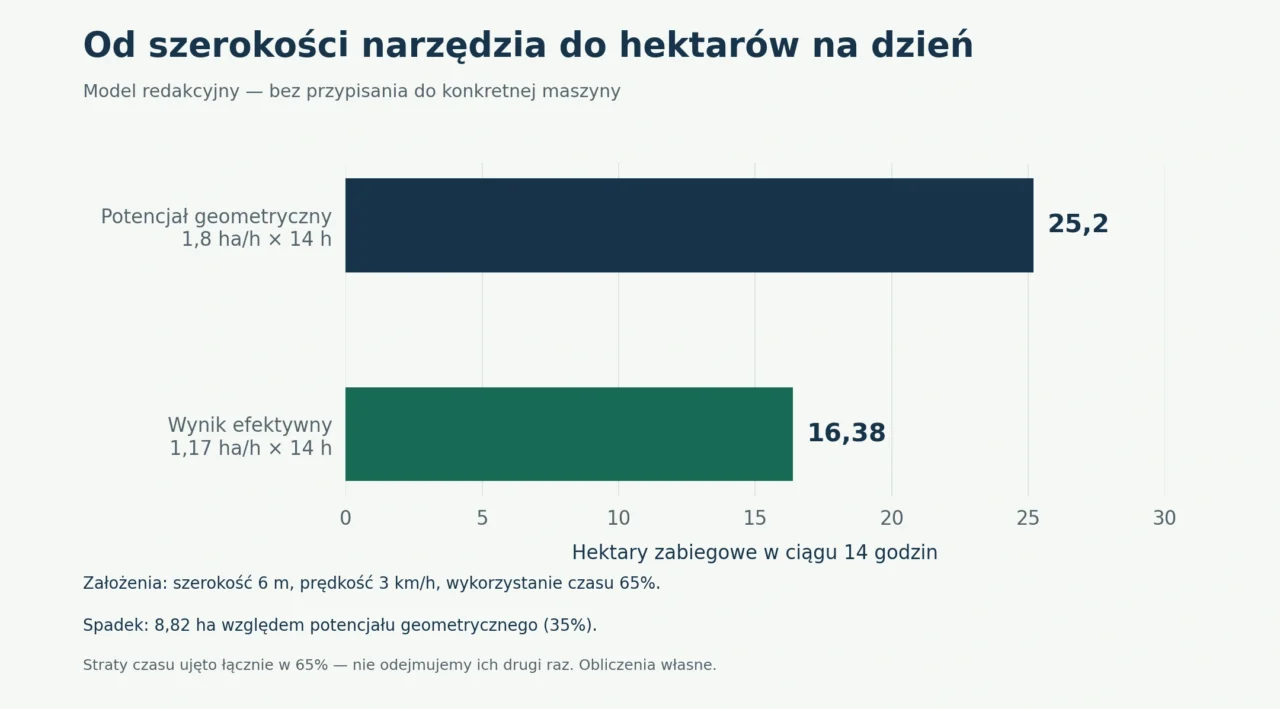
Współczynnik powinien pochodzić z pomiaru, a nie z życzenia. Obejmuje m.in. nawroty, postoje, napełnianie, ładowanie i interwencje, zależnie od przyjętej granicy pomiaru. Jeżeli dojazdy między polami rozliczono osobno, trzeba to zaznaczyć. Dwie oferty mogą podawać tę samą liczbę hektarów na godzinę, a liczyć ją od zupełnie innego momentu.
Dla technologii selektywnych liczy się też liczba celów na metr kwadratowy. Wysoka presja chwastów lub dużo dojrzałych owoców może ograniczać tempo pracy. Test powinien więc obejmować miejsca łatwe i trudne, a raport podawać rozrzut wyników. Średnia dla całej zmiany jest bardziej przydatna do planowania sezonu niż najlepszy krótki przejazd.
Terminowość i rezerwa na trudniejszy dzień
Roczny areał nie mówi, czy robot poradzi sobie z najkrótszym oknem zabiegowym. Weźmy jednorazowy zabieg na 80 ha przy wydajności efektywnej 1,17 ha/h i 14 godzinach pracy dziennie (te same założenia co wyżej, bez kolejnego współczynnika postojów). Zostaje pytanie, ile jest dni, w których praca jest możliwa.
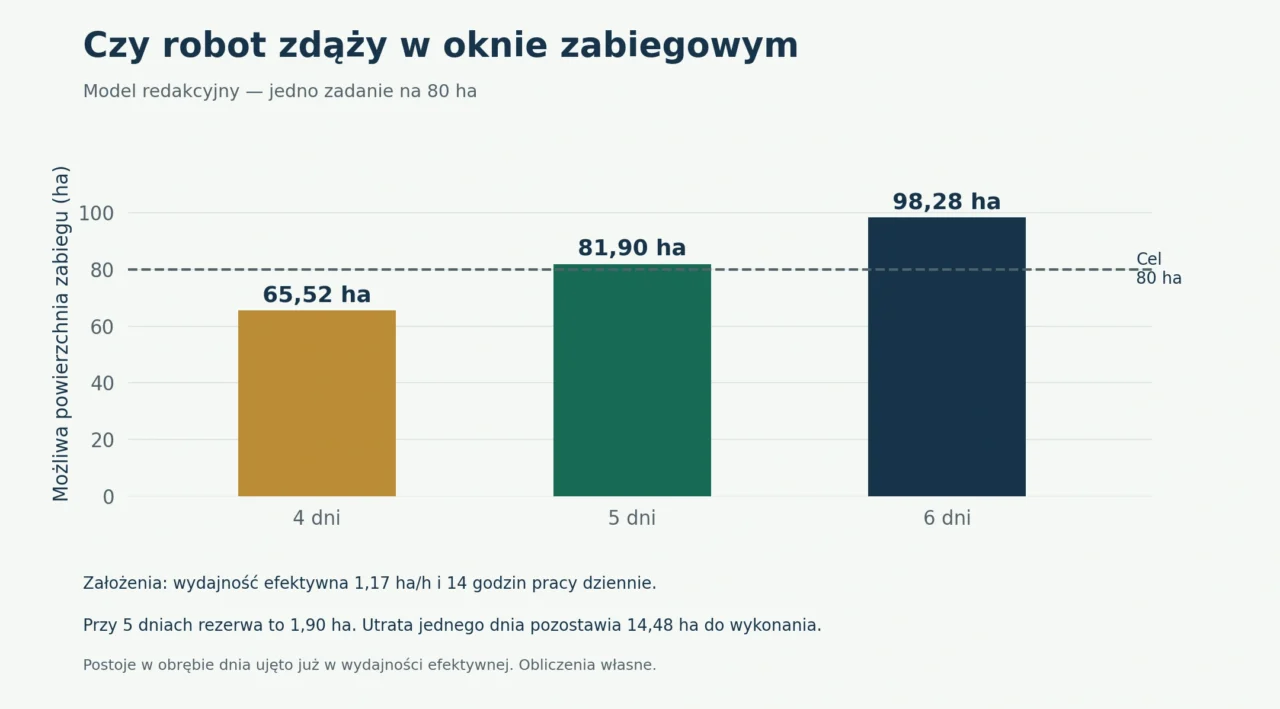
Pięć dni daje tylko 1,9 ha rezerwy, czyli około 2,4%. Utrata jednego pełnego dnia obniża możliwy zakres do 65,52 ha i zostawia 14,48 ha bez zabiegu. To może uzasadniać dostęp do usługi awaryjnej, drugiego zestawu lub zmniejszenie powierzchni przypisanej do robota, ale nie dowodzi, że zawsze trzeba kupić kolejną maszynę.
Przy współdzieleniu sprzętu przygotuj wspólny kalendarz okien dla wszystkich pól. Uprawy o różnych terminach potrzeb poprawiają wykorzystanie floty, a te same uprawy w tym samym regionie konkurują o te same dni. Do rocznego planu kosztów dołącz plan tygodniowy dla najbardziej obciążonego okresu.
Ile kosztuje robot i kiedy się opłaca
Poniższy model służy do uporządkowania rozmowy z dostawcą. Wszystkie kwoty są umownymi wartościami netto, bez VAT i bez dotacji; nie są cennikiem robotów ani usług. Przyjmujemy roczny koszt stały 120 000 zł, koszt zmienny 150 zł/ha zabiegowy i koszt porównywalnej metody 450 zł/ha. Porównanie zakłada taką samą jakość i zakres pracy, w tym ewentualne poprawki.
Koszt jednostkowy = 120 000 zł ÷ roczna liczba hektarów zabiegowych + 150 zł/ha. Koszty stałe obejmują ekonomiczne zużycie maszyny, koszt kapitału, ubezpieczenie i stałe opłaty. Koszty zmienne to energia, zużycie części i praca operatora zależna od wykonanej powierzchni. Nie wolno jednocześnie doliczać pełnej raty kapitałowej i amortyzacji jako tego samego kosztu; przepływy pieniężne warto analizować w osobnym planie. Pomocne będą teksty analiza opłacalności inwestycji w roboty rolnicze oraz koszty serwisowania robotów rolniczych.
| Ha zabiegowe / rok | Koszt własny netto / ha | Różnica względem 450 zł/ha |
|---|---|---|
| 200 | 750 zł | +300 zł/ha |
| 400 | 450 zł | 0 zł/ha |
| 600 | 350 zł | −100 zł/ha |
| 800 | 300 zł | −150 zł/ha |
| 1200 | 250 zł | −200 zł/ha |
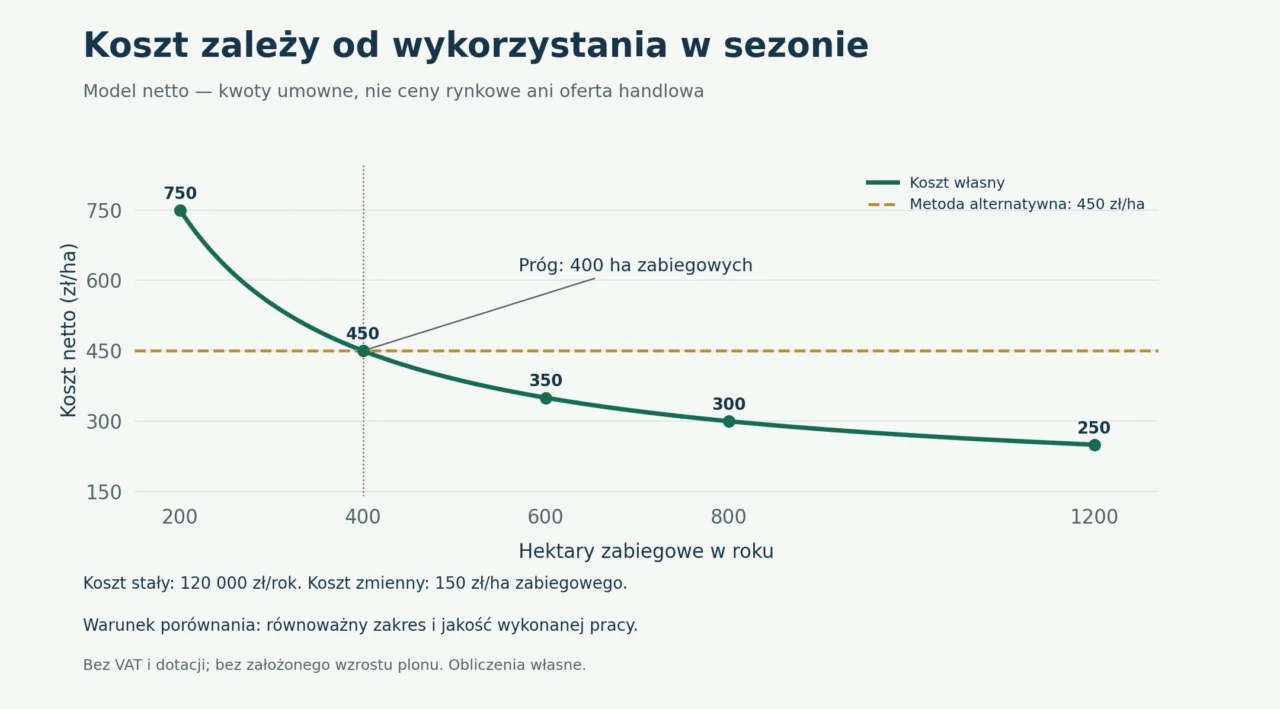
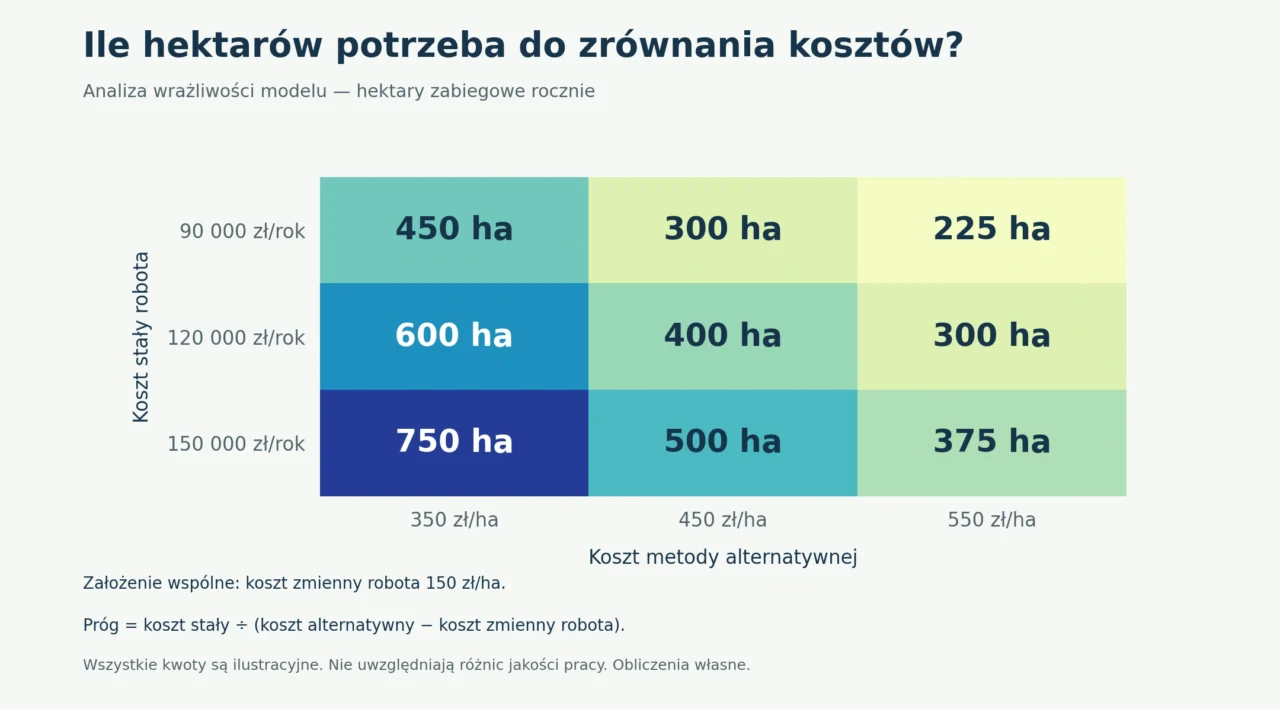
Próg wynika z działania 120 000 ÷ (450 − 150) = 400 ha zabiegowych. Plantacja 80 ha z pięcioma przejazdami daje właśnie 400 ha zabiegowych. Ta sama liczba może jednak wymagać zupełnie innej organizacji niż jednorazowy przejazd po 400 ha, więc sprawdź, czy robot zdąży w kolejnych terminach, a nie tylko, czy suma roczna wygląda dobrze.
Kalkulator progu opłacalności robota
Wpisz własne liczby: roczny koszt stały robota, jego koszt zmienny na hektar, koszt dotychczasowej metody (praca ręczna, usługa lub własny sprzęt) i planowane hektary zabiegowe w roku.
Przy 600 ha zabiegowych modelowa różnica kosztów wynosi 60 000 zł rocznie na korzyść wariantu własnego. To wynik modelu porównawczego, a nie prognoza zarobku ani prosty okres zwrotu. Nie uwzględnia zmiany plonu, cen produktu ani ryzyka przestoju. Jeżeli alternatywna metoda daje inną jakość, najpierw wyrównaj zakres porównania, a potem osobno wyceń potwierdzone różnice produkcyjne.
Oszczędność roboczogodzin trzeba wyceniać realistycznie. Czas pracownika przeniesionego do innych zajęć jest korzyścią organizacyjną, ale nie zawsze zmniejsza wypływ gotówki. Krótsze czekanie na zabieg może chronić plon, lecz takiej korzyści nie należy z góry wpisywać jako gwarantowanej. Dobra kalkulacja pokazuje wariant ostrożny, bazowy i korzystny, a także sezon z awarią w krytycznym terminie.
Trzy scenariusze wykorzystania tego samego zestawu
Przy założeniach 120 000 zł kosztów stałych, 150 zł/ha zmiennych i 450 zł/ha dla alternatywy roczna różnica wynosi: przy 200 ha zabiegowych własny wariant jest droższy o 60 000 zł, przy 600 ha tańszy o 60 000 zł, a przy 1000 ha tańszy o 180 000 zł. Technologia się nie zmienia, zmienia się wykorzystanie. Rachunek zakłada identyczną jakość i brak dodatkowej wartości plonu.
Ostrożny scenariusz powinien uwzględniać słabsze wykorzystanie w pierwszym sezonie, koszt nauki i konieczne poprawki. Wariant bazowy może opierać się na wynikach pilotażu, a korzystny na większym, ale wykonalnym portfelu prac. Przychody z usług dla sąsiadów wpisuj dopiero po sprawdzeniu terminów i rzeczywistego popytu.
Zakup, leasing, najem czy usługa
Model finansowania i model organizacji pracy to nie to samo. Leasing może finansować urządzenie, za którego operatora i utrzymanie nadal odpowiada gospodarstwo. Usługa może obejmować kompletny zabieg lub tylko wynajem platformy. Dlatego każdą ofertę przelicz na ten sam zaakceptowany efekt i ten sam sezon. Formy finansowania porównujemy w tekście finansowanie robotyzacji: dotacje, leasing, kredyt technologiczny, a o leasingu w produkcji mleka piszemy w artykule leasing dojarek, schładzalników i robotów udojowych.
| Model | Co ująć w porównaniu | Punkt do ustalenia w umowie |
|---|---|---|
| Zakup na własność | Nakład, utrata wartości, koszt kapitału, serwis i obsługa | Dostępność części, licencje i wartość po okresie użytkowania |
| Leasing lub finansowanie | Opłaty, raty, wykup i pełne koszty eksploatacji | Limit użytkowania, serwis i zasady wcześniejszego zakończenia |
| Najem sezonowy | Opłata, transport, przygotowanie i własny personel | Terminy, sprzęt zastępczy, rozliczenie przestojów |
| Usługa rozliczana za efekt | Cena za ha lub inną jednostkę oraz koszt poprawek | Definicja wykonania, pomiar jakości i termin zabiegu |
| Współdzielenie | Koszt całości oraz udział każdego gospodarstwa | Pierwszeństwo w krótkim oknie i odpowiedzialność za awarie |
Różnica między zakupem a usługą nie sprowadza się do ceny katalogowej. Przy usłudze część ryzyka niewykorzystania urządzenia przejmuje wykonawca, ale gospodarstwo zależy od jego kalendarza. Przy własności łatwiej ustalać kolejność prac, za to trzeba zapewnić kompetencje obsługi i finansować okresy przestoju. Przed podpisaniem umowy leasingu przeczytaj, jak czytać umowy leasingu maszyn pod kątem ryzyk prawnych.
Budżet projektu poza ceną samej maszyny
W kosztorysie potrzebne są osobne pozycje na transport i uruchomienie, adaptację pól lub budynków, osprzęt, infrastrukturę ładowania, usługi pozycjonowania i transmisji danych, szkolenia oraz części zużywalne. W pierwszym sezonie zmierz te pozycje w rzeczywistości i skoryguj plan. Koszt testu i wdrożenia bywa jednorazowy, ale abonament i obsługa wracają co roku. Sprawdź też, czy ubezpieczenie obejmuje awarie dojarek i systemów udoju.
Od czego zacząć i jak porównać oferty
| Profil produkcji | Rozsądny obszar pilotażu | Najważniejszy warunek |
|---|---|---|
| Warzywa w regularnych rzędach | Pielenie w rzędzie lub aplikacja punktowa | Jakość rozpoznania, straty roślin, koszt poprawek |
| Duża produkcja polowa | Powtarzalne zadanie z autonomicznym nośnikiem | Kompatybilny agregat, okno pogodowe i transport |
| Truskawki pod osłonami | Zbiór lub transport owoców | Dopasowanie do stołów, odmiany i klasy handlowej |
| Szklarnia pomidorowa | Test wybranych rzędów z robotem zbierającym | Dostęp do gron i logistyka pełnych opakowań |
| Gospodarstwo mleczne | Dój, żywienie lub usunięcie konkretnego wąskiego gardła | Ruch zwierząt, infrastruktura i reakcja serwisu |
Pierwszy projekt powinien mieć jednego właściciela procesu, jeden problem do rozwiązania i jasny punkt odniesienia. Łatwiej ocenić ograniczenie ręcznych poprawek na określonej uprawie niż ogólne „unowocześnienie gospodarstwa”. Nie trzeba od razu automatyzować całego areału lub wszystkich budynków. Etapowy test ogranicza koszt złego dopasowania i pozwala przygotować ludzi do nowego podziału zadań, o czym piszemy w tekście jakie kompetencje cyfrowe powinien mieć nowoczesny rolnik.
Przy porównaniu ofert najpierw sprawdź warunki konieczne: zgodność i dopuszczony sposób pracy, dopasowanie do uprawy, możliwość wykonania zadania w terminie oraz dostępny serwis. Oferta, która ich nie spełnia, nie powinna wygrać niską ceną ani efektownymi funkcjami. Dopiero porównywalne rozwiązania oceniaj punktowo.
| Kryterium | Waga | Dowód zamiast ogólnej deklaracji |
|---|---|---|
| Jakość wykonania | 30% | Protokół próby na własnej uprawie lub w porównywalnym obiekcie |
| Pełny koszt | 20% | Kalkulacja sezonu z poprawkami i wszystkimi opłatami |
| Serwis i ciągłość | 15% | Czas reakcji, części, zasady urządzenia zastępczego |
| Wydajność w terminie | 15% | Dziennik całych zmian i plan najkrótszego okna |
| Integracja z gospodarstwem | 10% | Potwierdzony zestaw narzędzi oraz zakres adaptacji |
| Dane i oprogramowanie | 5% | Eksport, uprawnienia i działanie po zakończeniu abonamentu |
| Szkolenie i uruchomienie | 5% | Program szkolenia oraz kryteria odbioru |
To propozycja redakcyjna do dostosowania, nie uniwersalny ranking. Każde kryterium oceń od 0 do 5 i pomnóż przez wagę: ocena 4 przy wadze 30% daje 1,2 punktu do sumy maksymalnie 5. Brak dowodu oznacz osobno jako informację niepotwierdzoną, zamiast domyślnie przyznawać średnią ocenę.
Co wpisać do zapytania ofertowego
- areał i liczbę powtórzeń zabiegu w sezonie,
- gatunek, odmiany i rozstawę rzędów,
- kształt pól lub układ obiektu, przeszkody i dojazdy,
- dopuszczalne terminy prac i miary jakości,
- prośbę o koszt kompletnej konfiguracji, zakres pracy operatora i listę wyłączeń,
- pytanie o części, aktualizacje, pracę bez chmury i eksport danych.
Plan wdrożenia na pierwsze 90 dni
Poniższy harmonogram jest propozycją organizacyjną. Próba musi przypaść na właściwą fazę uprawy lub etap produkcji, a 90 dni nie zastępuje oceny pełnego sezonu. Decyzją po pilotażu może być zakup, zmiana konfiguracji, powtórzenie testu albo rezygnacja. Każda z nich jest wartościowa, jeśli wynika z danych.
| Etap | Działanie | Wynik do odebrania |
|---|---|---|
| Dni 1–15 | Pomiar obecnego procesu i zebranie kosztów | Punkt odniesienia: czas, jakość, poprawki, wydajność |
| Dni 16–30 | Audyt pól lub budynków, narzędzi, łączności i serwisu | Lista wymagań oraz pisemny zakres autonomii |
| Dni 31–60 | Test w reprezentatywnych warunkach z powierzchnią kontrolną | Dziennik pracy, zdjęcia, koszty i przyczyny interwencji |
| Dni 61–90 | Ocena jakości, kosztu i organizacji; plan sezonu | Decyzja z kryteriami odbioru i planem awaryjnym |
| Wskaźnik | Jak liczyć | Po co mierzyć |
|---|---|---|
| Wydajność całej zmiany | Jednostki wykonanej pracy ÷ czas od rozpoczęcia do zakończenia zmiany | Planowanie terminów i liczby maszyn |
| Udział pracy człowieka | Minuty przygotowania, aktywnego nadzoru i interwencji ÷ jednostka pracy | Realny koszt pracy, bez utożsamiania nadzoru z zerem |
| Jakość | Pozostałe chwasty, uszkodzenia uprawy albo udział produktu handlowego | Porównanie równoważnego efektu |
| Dostępność | Czas gotowości ÷ zaplanowany czas działania | Ocena awarii i organizacji serwisu |
| Koszt pełnego procesu | Wszystkie uzgodnione koszty ÷ jednostki zaakceptowanej pracy | Decyzja ekonomiczna i kontrola sezonu |
W dzienniku oddzielaj zatrzymania wynikające z bezpieczeństwa, pogody, braku materiału, błędów obsługi i awarii, bo każda z tych przyczyn wymaga innego działania. Oznaczaj też wersję oprogramowania, odmianę, fazę rozwojową i warunki pola. Dopiero taki zapis pozwala ocenić, czy poprawa wynika z aktualizacji maszyny, lepszej organizacji czy łatwiejszego zadania.
Serwis i trwałość cyfrowa: ważne jak silnik
Aktualność portfolio producenta to część oceny inwestycji. W komunikacie z czerwca 2026 roku Naïo poinformowało o zakończeniu sprzedaży robotów Orio i Jo przez firmę od 1 czerwca oraz o wyłączeniu dedykowanej infrastruktury i serwerów 15 czerwca. Dokument opisuje ograniczenia dalszego korzystania, m.in. tryb nadzorowany, oraz utrzymanie obowiązujących umów serwisowych do ich wygaśnięcia. Nie oznacza to, że wszystkie maszyny przestały się poruszać, ale nie można ich już przedstawiać jako zwykłej, rozwijanej oferty producenta.23
Pytania, które trzeba zadać przed podpisaniem umowy
- Jak długo będą dostępne części i aktualizacje dla tego modelu w Polsce?
- Co działa bez chmury i czy istnieje tryb lokalny? Jakiego nadzoru wymaga?
- Czy można wyeksportować mapy i dane? Co się stanie po zakończeniu abonamentu?
- Kto usuwa awarię w środku sezonu i czy dostawca ma urządzenie zastępcze?
- Kto odpowiada za problem na styku robota, narzędzia, integratora i lokalnego serwisu?
Odbiór powinien obejmować pracę kompletnego zestawu oraz scenariusz utraty sygnału, zatrzymania awaryjnego i wznowienia zadania zgodnie z instrukcją. O kosztach i organizacji obsługi technicznej piszemy w tekstach predykcyjne utrzymanie ruchu maszyn rolniczych i zdalna diagnostyka usterek maszyn.
Przepisy: Polska i UE
Rozporządzenie (UE) 2023/1230 w sprawie maszyn ma co do zasady zastosowanie od 20 stycznia 2027 roku i zastępuje dyrektywę maszynową 2006/42/WE. Wprowadza m.in. wymagania dotyczące autonomicznych maszyn mobilnych. Przy dostawie planowanej na przełom 2026 i 2027 roku uzgodnij z dostawcą właściwą podstawę oceny zgodności i dokumentację dla konkretnej konfiguracji. Samo ogłoszenie nowego produktu za granicą nie przesądza o możliwości jego użytkowania w Polsce.24
Przed odbiorem potrzebne są jasne warunki użytkowania, deklaracja zgodności, instrukcja właściwa dla rynku i przeszkolenie osób obsługujących system. Oznaczenie CE nie oznacza dowolnego zakresu pracy bez nadzoru: autonomię stosuje się w granicach przewidzianych przez producenta. Przejazdy po drogach publicznych, praca narzędzi aplikujących środki ochrony roślin i praca w pobliżu ludzi wymagają osobnego sprawdzenia przepisów. Zasady bezpieczeństwa opisujemy w artykule bezpieczeństwo pracy z maszynami autonomicznymi.
W audycie gospodarstwa uwzględnij granice działek, rowy, przeszkody, strefy dostępu ludzi i zwierząt, jakość sygnału pozycjonowania i łączności. Zasięg telefonu przy bramie nie oznacza wystarczającej łączności na całym polu. Testuj rzeczywistą konfigurację, zwłaszcza przy drzewach, budynkach i nierównościach terenu, a wymagane reakcje systemu zapisz w protokole odbioru. Porównanie systemów korekcji znajdziesz w tekście porównanie systemów GPS RTK w rolnictwie precyzyjnym.
Najczęstsze pytania
Czy robot całkowicie zastępuje operatora?
Zakres zastąpienia zależy od zadania i warunków dopuszczonych przez producenta. Zwykle zostają przygotowanie, transport, konserwacja, uzupełnianie materiału i reakcje na alarmy. Najlepszą odpowiedzią jest pomiar minut pracy człowieka na hektar, kilogram produktu albo dobę obsługi stada.
Czy robot opłaci się w małym gospodarstwie?
Trzeba to sprawdzić dla konkretnej pracy. Niewielki areał bardzo pracochłonnych warzyw może dawać inny rachunek niż większa powierzchnia zbóż. Liczą się liczba powtórzeń, cena pracy alternatywnej i wykorzystanie sezonowe. Warto porównać też usługę lub najem, jeśli są lokalnie dostępne.
Od ilu hektarów robot zaczyna się opłacać?
Nie ma jednej granicy. Próg to koszt stały podzielony przez różnicę między kosztem metody alternatywnej a kosztem zmiennym robota. W naszym modelu (120 000 zł rocznie, 150 zł/ha i alternatywa 450 zł/ha) wynosi 400 hektarów zabiegowych rocznie, np. 80 ha z pięcioma przejazdami. Do tego trzeba jeszcze sprawdzić, czy robot zdąży w najkrótszym oknie zabiegowym.
Czy robot elektryczny zawsze oznacza mniejszy wpływ na środowisko?
Nie wynika to z samego napędu. Porównaj energię na jednostkę skutecznie wykonanej pracy, źródło prądu, liczbę przejazdów i potrzebę dodatkowych zabiegów. Wpływ na glebę zależy z kolei od masy, ogumienia lub gąsienic, wilgotności i organizacji ruchu.
Czy wysoka dokładność RTK wystarcza do dobrego pielenia?
Nie opisuje całego procesu. Położenie pojazdu, narzędzia i rośliny mogą się różnić. Trzeba uwzględnić geometrię agregatu, drgania, nachylenie, przesunięcie siewu i zachowanie części roboczych. Oceniaj efekt przy roślinie, a nie tylko cyfrę w specyfikacji nawigacji.
Czy warto kupić używanego robota rolniczego?
Oprócz stanu mechanicznego sprawdź przeniesienie licencji, dostęp do konta, historię serwisową i aktualizacje, kondycję akumulatora oraz to, czy producent nadal obsługuje daną wersję. Przy modelach wycofanych szczególnie ważne są pisemne warunki dalszej pracy i dostępność lokalnego wsparcia.
Jaki wynik testu powinien przekonać do zakupu?
Powtarzalna jakość przy akceptowalnym koszcie pełnego procesu, osiągnięta w warunkach reprezentatywnych dla gospodarstwa. W protokole ustal minimalny efekt, maksymalne uszkodzenia lub odrzuty, dopuszczalną liczbę interwencji i wymaganą wydajność całej zmiany. Kryteria uzgodnij przed pokazem.
Jakie przepisy dotyczą maszyn autonomicznych w Polsce?
Od 20 stycznia 2027 roku w całej UE stosuje się rozporządzenie (UE) 2023/1230 w sprawie maszyn, które zastępuje dyrektywę maszynową i zawiera wymagania dla autonomicznych maszyn mobilnych. Osobno trzeba sprawdzić zasady dotyczące dróg publicznych, środków ochrony roślin i pracy w pobliżu ludzi.
Słownik pojęć
| Pojęcie | Znaczenie praktyczne |
|---|---|
| RTK | Metoda korekcji pozycjonowania satelitarnego. Sama dokładność odbiornika nie określa dokładności narzędzia przy roślinie. |
| SLAM | Jednoczesne tworzenie mapy otoczenia i określanie położenia urządzenia na tej mapie. |
| ODD | Zakres warunków, w których system ma działać, np. rodzaj terenu, widoczność i otoczenie. |
| TCO | Całkowity koszt posiadania w określonym czasie, z uzgodnionym zakresem kosztów i wartością końcową. |
| SLA | Uzgodniony poziom obsługi, np. czas reakcji serwisu. Reakcja nie musi oznaczać przywrócenia sprawności. |
| MTTR | Średni czas naprawy lub przywrócenia działania, zależnie od przyjętej definicji. Wymaga podania granic pomiaru. |
| Hektar zabiegowy | Jednostka pracy uwzględniająca powtórzenia: 20 ha przy pięciu przejazdach to 100 ha zabiegowych. |
| Przetwarzanie lokalne | Analiza danych na urządzeniu lub w gospodarstwie. Nie przesądza, czy wszystkie funkcje działają bez internetu. |
Najbardziej przekonująca robotyzacja usuwa konkretne ograniczenie produkcji i daje efekt możliwy do sprawdzenia: mniej ręcznych poprawek, sprawniejszy transport owoców, zabieg wykonany w terminie albo przewidywalną obsługę stada. Przed inwestycją wykonaj trzy kroki: zmierz obecny proces, przeprowadź porównywalny test i uzgodnij wieloletni dostęp do serwisu i danych. Robot musi przejść tę samą próbę co każda maszyna rolnicza: wykonać potrzebną pracę w gospodarstwie. Śledź nowości w dziale robotyzacja rolnictwa.
Czytaj dalej na rolnicy.com
Pole i uprawy
Sady, szklarnie, warzywa
Obora i hodowla
Źródła
Przegląd źródeł pierwotnych: producentów, instytucji i badań naukowych. Parametry katalogowe są deklaracjami producentów. Modele ekonomiczne i wydajnościowe są przykładami redakcyjnymi. Dostęp do wszystkich źródeł: 25 października 2026 roku. Zobacz też nasz poradnik o dronach w rolnictwie.
- International Federation of Robotics. Service Robots See Global Growth Boom. 7.10.2025; dane za 2024.
- International Federation of Robotics. Global Sales of Professional Service Robots Surge 24 Percent. 30.09.2026; dane za 2025.
- John Deere. John Deere Reveals New Autonomous Machines & Technology at CES 2025. komunikat producenta, 6.01.2025.
- AgXeed. AgBot T2 7 Series: 230 hp of autonomous power. komunikat producenta, 5.11.2025.
- Kubota. New Agri Robo Tractor MR Series. 6.08.2026; zapowiedziana sprzedaż w Japonii od kwietnia 2027.
- SwarmFarm Robotics. Applications. strona produktu; dostęp 25.10.2026.
- FarmDroid. FarmDroid — portfolio i skala wdrożeń. strona producenta; dostęp 25.10.2026.
- FarmDroid. FarmDroid FD60. specyfikacja producenta; dostęp 25.10.2026.
- Carbon Robotics. LaserWeeder G2 400. specyfikacja producenta; dostęp 25.10.2026.
- Carbon Robotics. Carbon AI — Large Plant Model i Plant Profiles. strona producenta; dostęp 25.10.2026.
- Carbon Robotics. Carbon Robotics Launches the World’s First-Ever Large Plant Model. komunikat producenta, 2.02.2026.
- Ecorobotix. ARA User Manual: Introduction; 620 S G2, TS 4.2. instrukcja producenta; dostęp 25.10.2026.
- Gerhards, Spaeth, Heyn i Saile. Sensor-Guided Mechanical Weed Control in Transplanted Lettuce and Cabbage. Journal of Crop Health 77, 67; 17.03.2025.
- Wane i współautorzy. Real-World Deployment of a Dynamic Selective LASER Weeding System Using Multispectral Imagery. IET Cyber-Systems and Robotics, 2026; DOI 10.1049/csy2.70059.
- Dogtooth Technologies. Robots — Gen 5. strona producenta; dostęp 25.10.2026.
- Four Growers. Robotics & Technology — GR-100. strona producenta; dostęp 25.10.2026.
- FANUC America. Automating Agriculture: Greenhouse Turns to Robots for Tomato Harvesting. studium wdrożenia Westburg / Four Growers, 27.10.2025.
- Burro. About Burro. strona producenta; dostęp 25.10.2026.
- Lely. Future-proof automatic milking solutions and digital resilience on-farm. 24.06.2025.
- DeLaval. DeLaval unveils faster, smarter, bigger milking robot model. 30.04.2025.
- Lely. Lely Vector MFR Next: less work, more results in dairy operations. 18.03.2025.
- DeLaval. VMS Batch Milking. strona producenta; dostęp 25.10.2026.
- Naïo SAS. End of commercialisation and support of the Orio and Jo robots. komunikat PDF datowany 13.06.2026.
- Unia Europejska / EUR-Lex. Rozporządzenie (UE) 2023/1230 w sprawie maszyn. tekst skonsolidowany na 27.07.2026.
- Wang i współautorzy. A Field-Adaptive Mechanical Weeding System Coupling Oscillating Pneumatic Mechanism With Deep Learning for Intra-Row Weed Control in Lettuce. Journal of Field Robotics 43, 4017–4036; 2026; DOI 10.1002/rob.70230.
- Kilter. AX-1 Precision Farming Robot. specyfikacja producenta; dostęp 25.10.2026.
- Kilter. One million litres less and counting. 8.09.2026; dane operacyjne od 1.01 do 16.08.2026.
- CNH / New Holland. New Holland R4 Autonomous robots. A Sustainable Year 2025–2026; dostęp 25.10.2026.
- GEA. GEA gives its milking robots a new design with new features. 29.09.2026; zapowiedź dostaw w 2027 roku.
- FarmDroid. Michael Naderer’s Transformation Story. studium użytkownika; dostęp 25.10.2026.
- GEA. DairyRobot R9500 helps A.H.E Dairy. studium wdrożenia; dostęp 25.10.2026.
- DLG. Test GEA Farm Technologies DairyRobot R9500 Multiboxsystem mit 2 Boxen. raport testu konkretnej konfiguracji; dostęp 25.10.2026.