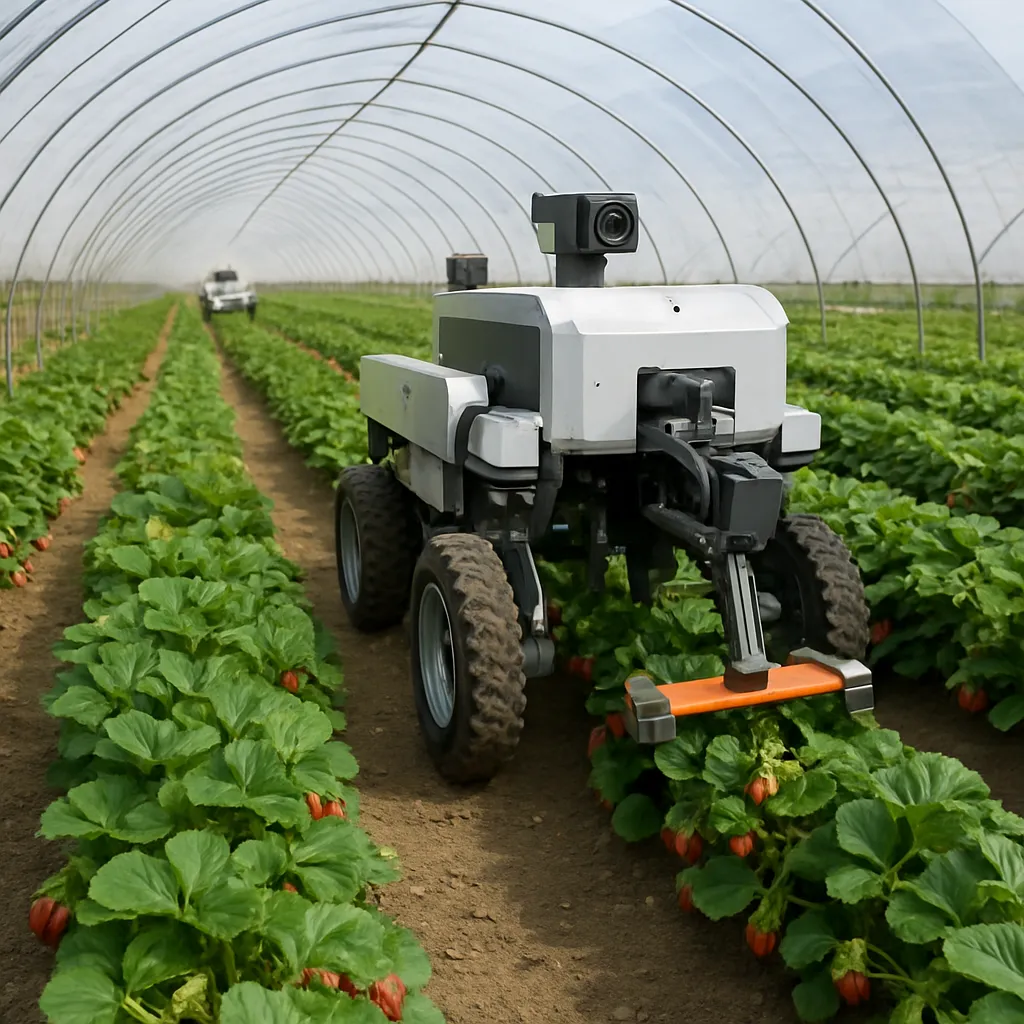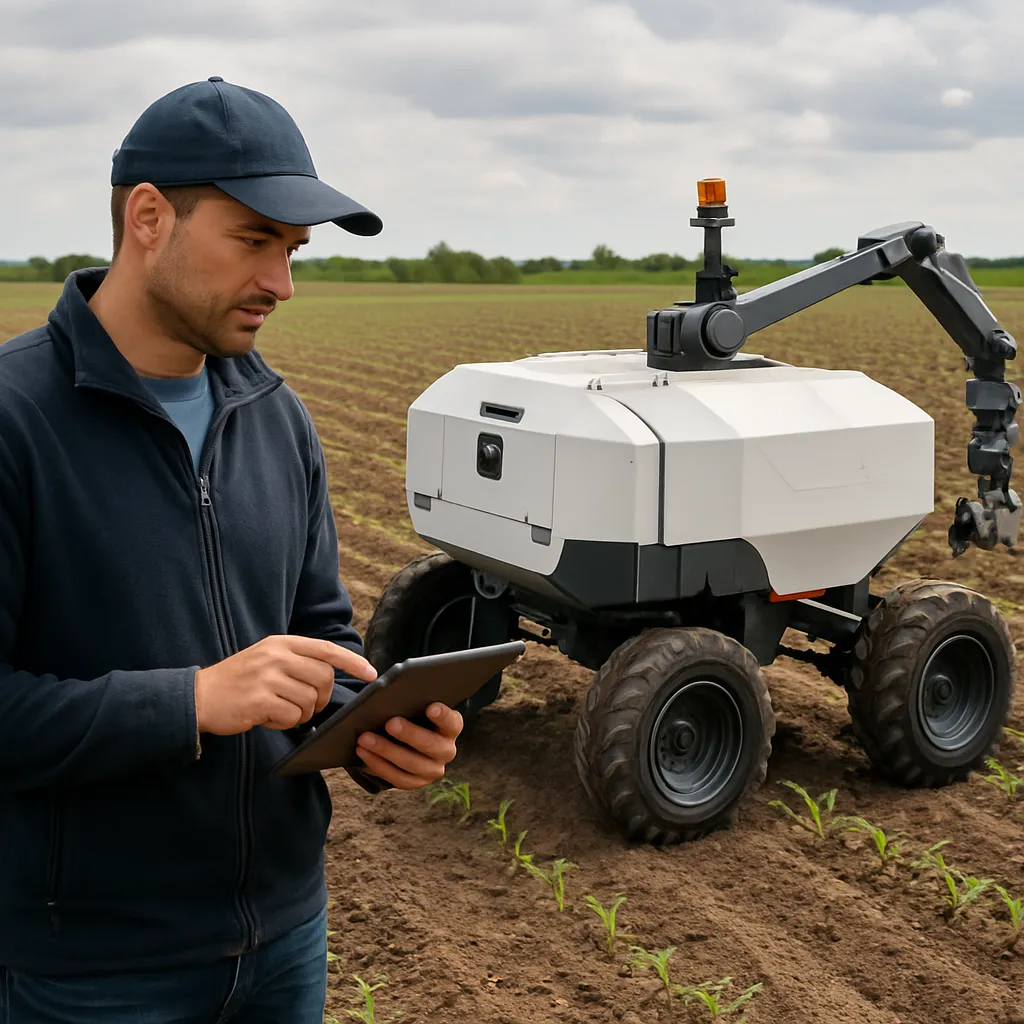
Robotyzacja rolnictwa przestaje być futurystyczną wizją, a staje się kluczowym kierunkiem rozwoju produkcji rolnej. Coraz bardziej zaawansowane maszyny, algorytmy sztucznej inteligencji i autonomiczne systemy transportu zmieniają sposób zbioru, przemieszczania oraz magazynowania płodów rolnych. Jednym z najciekawszych i najbardziej perspektywicznych obszarów tej transformacji są autonomiczne systemy transportu bel słomy, które integrują rozwiązania z zakresu nawigacji satelitarnej, robotyki mobilnej, Internetu Rzeczy oraz analityki danych. Zrozumienie zasad działania, korzyści i wyzwań związanych z wdrażaniem tego typu rozwiązań jest kluczowe zarówno dla dużych gospodarstw towarowych, jak i średnich czy mniejszych producentów, którzy chcą utrzymać konkurencyjność w zautomatyzowanym łańcuchu dostaw produktów rolnych.
Robotyzacja rolnictwa jako fundament nowoczesnej produkcji
Rolnictwo przechodzi intensywną cyfrową transformację, w której tradycyjne ciągniki i maszyny są sukcesywnie uzupełniane, a niekiedy zastępowane przez inteligentne systemy autonomiczne. Robotyzacja rolnictwa obejmuje zarówno pracę w polu, jak i transport wewnętrzny, zarządzanie magazynem, monitoring plonów, a nawet zaawansowane systemy decyzyjne wspierane przez sztuczną inteligencję. Dzięki temu możliwe staje się precyzyjne planowanie oraz wykonywanie prac agrotechnicznych z niespotykaną wcześniej powtarzalnością i efektywnością.
Tradycyjny model rolnictwa opiera się na pracy ludzkiej z użyciem maszyn wymagających ciągłej obsługi. Zmiany demograficzne, niedobór pracowników sezonowych oraz presja na obniżanie kosztów produkcji przy równoczesnym zwiększaniu jakości sprawiają, że rolnicy coraz chętniej inwestują w rozwiązania autonomiczne. Właśnie w tym kontekście szczególną rolę odgrywają systemy zajmujące się obsługą materiałów masowych, takich jak bele słomy, siana czy sianokiszonki. Zadania te są powtarzalne, logistycznie złożone i często wykonywane w trudnych warunkach terenowych, co czyni je idealnym polem do zastosowania robotyki mobilnej.
Robotyzacja rolnictwa nie ogranicza się wyłącznie do dużych gospodarstw. Zminiaturyzowane platformy robotyczne, modułowe systemy wspierające transport oraz praca „w chmurze” umożliwiają wdrażanie innowacji na różnych poziomach skali. Kluczową rolę w tym procesie odgrywają rozwiązania z zakresu rolnictwa precyzyjnego, integrujące dane o glebie, roślinach, pogodzie, a także parametrach pracy maszyn. Dzięki temu autonomiczne jednostki mogą poruszać się po polu z dużą dokładnością, planować ścieżki przejazdu i optymalizować wykorzystanie paliwa lub energii elektrycznej.
Autonomizacja pracy w gospodarstwie realnie zmienia podział zadań: rolnik przestaje być głównie operatorem maszyn, a staje się menedżerem systemów, który nadzoruje ich stan, analizuje dane i podejmuje decyzje na podstawie raportów oraz alertów. Wykorzystanie czujników, systemów wizyjnych i danych z satelitów pozwala tworzyć cyfrowy obraz gospodarstwa, w którym bele słomy, palety, big-bagi i inne jednostki ładunkowe stają się częścią większego, uporządkowanego przepływu materiałów. Właśnie tam, między polem a magazynem, wyłania się ogromne pole do zastosowania autonomicznych systemów transportu bel słomy.
Autonomiczne systemy transportu bel słomy – założenia, technologie, korzyści
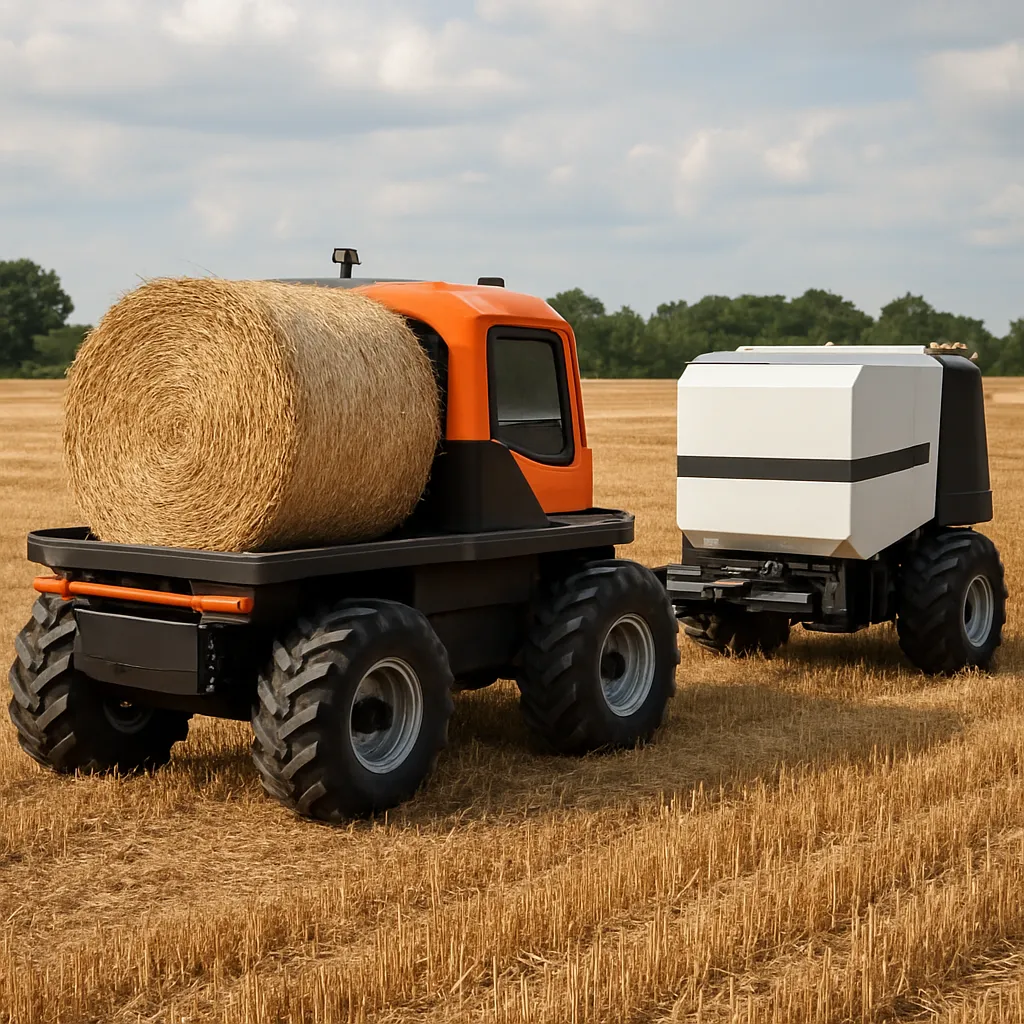
Autonomiczne systemy transportu bel słomy to zintegrowane rozwiązania sprzętowo-programowe, których zadaniem jest samodzielne pobieranie bel z pola, przemieszczanie ich do miejsc składowania, a także dalsza dystrybucja na potrzeby żywienia zwierząt, produkcji energii czy sprzedaży. W ujęciu technicznym są to najczęściej bezzałogowe platformy kołowe lub gąsienicowe, wyposażone w osprzęt do chwytania, podnoszenia i układania bel. Ich działanie opiera się na precyzyjnym pozycjonowaniu, systemach wykrywania przeszkód oraz komunikacji bezprzewodowej z infrastrukturą gospodarstwa.
Podstawę stanowi zwykle nawigacja satelitarna z wykorzystaniem systemów takich jak GPS, GLONASS, Galileo czy BeiDou, wspierana przez poprawki różnicowe RTK, które umożliwiają lokalizację z dokładnością sięgającą kilku centymetrów. Dzięki temu autonomiczny robot transportowy może poruszać się wzdłuż wcześniej zaplanowanych tras, omijając przeszkody naturalne i sztuczne. Dodatkowo stosuje się czujniki inercyjne, enkodery na kołach, systemy wizyjne oraz lidary, które dostarczają bieżących danych o otoczeniu i pozwalają korygować tor jazdy w czasie rzeczywistym.
Ważnym elementem jest także osprzęt mechaniczny odpowiedzialny za obsługę bel słomy. Mogą to być chwytaki hydrauliczne, widły teleskopowe, rolki podtrzymujące lub całe moduły ładunkowe zdolne do transportu kilku czy kilkunastu bel jednocześnie. W zależności od konstrukcji autonomiczny pojazd może działać podobnie do przyczepy samozbierającej, ładowarki teleskopowej albo wózka widłowego przystosowanego do pracy w terenie polowym. Coraz częściej stosuje się rozwiązania hybrydowe, które łączą różne funkcje w jednej platformie, podnosząc elastyczność systemu.
Kluczowe znaczenie dla bezpieczeństwa i niezawodności działania mają czujniki zbliżeniowe oraz systemy analizy obrazu wykorzystujące machine learning. Pozwalają one na identyfikację położenia bel słomy na ściernisku, ocenę ich stabilności, a także wykrywanie osób, zwierząt lub innych maszyn znajdujących się w strefie pracy robota. Zaawansowane algorytmy mogą rozpoznawać kształt i orientację bel, przewidywać ryzyko ich przewrócenia podczas podnoszenia, a także dostosowywać prędkość jazdy i sposób manewrowania do warunków terenowych.
Najbardziej widoczną zaletą wdrożenia autonomicznych systemów transportu bel słomy jest redukcja zapotrzebowania na pracę fizyczną w trudnych i powtarzalnych zadaniach. Okres po żniwach to często czas intensywnego obciążenia pracowników, którzy muszą szybko zebrać bele z pola, aby zminimalizować ryzyko zawilgocenia i strat jakościowych. Autonomiczne systemy można zaprogramować do pracy ciągłej, również w godzinach nocnych, co przyspiesza cały proces i poprawia bezpieczeństwo pracowników, którzy nie muszą pracować w pośpiechu, w upale lub w warunkach ograniczonej widoczności.
Kolejnym istotnym atutem jest możliwość optymalizacji logistyki wewnętrznej. Dane o położeniu bel, trasach przejazdu i stanie magazynów mogą być na bieżąco zapisywane i analizowane w systemie zarządzania gospodarstwem. Dzięki temu rolnik zyskuje przejrzysty wgląd w łańcuch dostaw materiału paszowego lub energetycznego, może planować kolejne transporty, eliminować puste przebiegi oraz lepiej wykorzystywać dostępne powierzchnie składowania. W efekcie rośnie ogólna efektywność gospodarstwa, a straty wynikające z nieuporządkowanego przechowywania słomy zostają zredukowane.
W kontekście kosztów autonomiczne systemy transportu bel słomy wymagają początkowej inwestycji w sprzęt i infrastrukturę, jednak w dłuższej perspektywie przynoszą oszczędności na paliwie, serwisie oraz robociźnie. Precyzyjna jazda, optymalny dobór tras, niewystępowanie nagłych przeciążeń i wstrząsów charakterystycznych dla ręcznego sterowania, wydłużają żywotność maszyn. Dodatkowo zautomatyzowane planowanie zadań ogranicza liczbę błędów ludzkich, które mogą prowadzić do uszkodzenia sprzętu, zniszczenia bel lub nieprawidłowego rozmieszczenia ładunków w magazynach.
Nie można pominąć aspektu jakościowego. Szybkie zebranie bel z pola po belowaniu ma kluczowe znaczenie dla zachowania ich parametrów, zwłaszcza wilgotności. Nadmierne nawilgocenie może prowadzić do rozwoju pleśni, spadku wartości paszowej, a w skrajnych przypadkach do samozapłonu w pryzmach. Autonomiczne systemy mogą być uruchamiane natychmiast po zakończeniu pracy prasy rolującej, minimalizując czas przebywania bel na ściernisku. W połączeniu z czujnikami wilgotności, systemami identyfikacji radiowej RFID i etykietowaniem partii materiału, możliwe jest tworzenie szczegółowej historii każdej beli, co ma znaczenie zwłaszcza przy sprzedaży kontraktowej i kontroli jakości.
Autonomiczne systemy transportu bel słomy to również element szerszej strategii zrównoważonego rolnictwa. Ograniczenie niepotrzebnych przejazdów, optymalizacja ścieżek polowych i lepsze wykorzystanie zasobów przekładają się na mniejsze zużycie paliw kopalnych, mniejszą emisję CO₂ oraz redukcję ugniatania gleby. Zwłaszcza ten ostatni czynnik jest coraz częściej brany pod uwagę w kontekście ochrony struktury glebowej i długoterminowej produktywności pól. Lżejsze, autonomiczne pojazdy transportowe, pracujące w stałych, dobrze zaplanowanych ścieżkach, powodują mniejszą degradację gleby niż tradycyjne, ciężkie zestawy ciągnik–przyczepa poruszające się w sposób nieuporządkowany.
Integracja autonomicznych systemów transportu bel słomy z cyfrowym gospodarstwem
Autonomiczne systemy transportu bel słomy najbardziej efektywnie funkcjonują wtedy, gdy są zintegrowane z szerszym ekosystemem cyfrowym gospodarstwa. Oznacza to łączenie danych z pras rolujących, kombajnów, czujników glebowych, stacji pogodowych i systemów magazynowych w spójny, zarządzalny strumień informacji. W tym kontekście kluczową rolę odgrywają platformy programowe klasy Farm Management Information System (FMIS), pozwalające tworzyć harmonogramy zadań, przypisywać je do konkretnych robotów i monitorować postępy w trybie zdalnym.
W praktyce praca systemu może przebiegać według następującego scenariusza. Prasa rolująca, wyposażona w moduł komunikacyjny, przesyła informacje o liczbie, wielkości i lokalizacji każdej powstałej beli. Dane te trafiają do centralnej bazy, w której generowane są zadania dla autonomicznych pojazdów transportowych. System trasowania ustala optymalną kolejność zbierania bel i proponuje trasy minimalizujące czas przejazdu oraz zużycie energii. Następnie poszczególne roboty otrzymują przydzielone obszary pola, wyznaczone punkty odbioru i miejsca docelowe w magazynie.
Komunikacja między autonomicznymi maszynami a infrastrukturą gospodarstwa oparta jest na technologiach takich jak Wi-Fi, LTE, 5G czy dedykowane sieci radiowe. W razie chwilowego zaniku łączności pojazd kontynuuje pracę w oparciu o lokalnie zapisane zadania i dane mapowe, natomiast po ponownym nawiązaniu połączenia synchronizuje stan misji z centralnym serwerem. W bardziej zaawansowanych wdrożeniach wykorzystywany jest Internet Rzeczy, umożliwiający monitorowanie parametrów pracy każdej maszyny, poziomu naładowania akumulatorów, temperatury podzespołów czy obciążenia układów hydraulicznych.
Ważnym elementem integracji jest także powiązanie autonomicznego transportu bel z systemami magazynowymi i energetycznymi. W gospodarstwach nastawionych na produkcję biogazu, energii z biomasy lub peletu, słoma stanowi cenny surowiec energetyczny. Dzięki automatycznemu znakowaniu bel oraz rejestracji ich pochodzenia, możliwe jest dokładne rozdzielenie partii przeznaczonych na paszę od tych, które mają trafić do instalacji bioenergetycznych. Integracja pozwala również planować dostawy do kotłów, biogazowni czy zakładów przetwórstwa w oparciu o prognozy zużycia i bieżący stan magazynów.
Cyfrowe gospodarstwo posiada coraz częściej własne repozytorium danych historycznych, na podstawie których można analizować efektywność pracy autonomicznych systemów transportu. Parametry takie jak średni czas zbioru bel z danego pola, średnie zużycie energii na tonę transportowanego materiału, liczba przerw serwisowych czy występujące zakłócenia w pracy, mogą być wizualizowane na interaktywnych panelach. Rolnik lub zarządca gospodarstwa jest w stanie szybko identyfikować wąskie gardła, np. niewystarczającą liczbę robotów na określonej powierzchni lub nieoptymalne rozmieszczenie magazynów.
Integracja z narzędziami analizy predykcyjnej otwiera drogę do prognozowania zapotrzebowania na słomę w kolejnych sezonach, a także do modelowania różnych scenariuszy. W połączeniu z danymi o wydajności odmian zbóż, historii nawożenia i przebiegu pogody, system może szacować przewidywaną liczbę bel na poszczególnych działkach, co z kolei pozwala lepiej planować liczbę autonomicznych platform lub ich harmonogram pracy. Tego typu funkcjonalności są szczególnie istotne w dużych gospodarstwach wielkotowarowych, gdzie optymalizacja logistyki ma bezpośrednie przełożenie na wynik finansowy.
Autonomiczne systemy transportu bel słomy mogą być także zintegrowane z systemami wspomagania decyzji dotyczącymi ochrony przeciwpożarowej i bezpieczeństwa. Rejestracja lokalizacji pryzm, informacja o wilgotności słomy, kierunku wiatru oraz warunkach atmosferycznych umożliwiają generowanie alertów w przypadku zwiększonego ryzyka samozapłonu czy szybkiego rozprzestrzeniania się ognia. Roboty mogą zostać wykorzystane do tworzenia pasów przeciwpożarowych, rozpraszania pryzm lub ewakuacji najbardziej narażonych partii surowca w sytuacjach awaryjnych.
Warto podkreślić, że integracja autonomicznych systemów transportu bel słomy z cyfrowym gospodarstwem wymaga nie tylko technologii, ale także odpowiedniej organizacji pracy i zmian w podejściu do planowania. Gospodarstwo staje się strukturą, w której przepływ informacji jest równie ważny jak przepływ materiałów. Rolnik, doradca agrotechniczny, serwis techniczny i dostawcy technologii muszą współpracować w ramach jednego, dobrze zdefiniowanego środowiska danych. Tylko wtedy możliwe jest pełne wykorzystanie potencjału tkwiącego w robotyzacji, precyzyjnym rolnictwie i automatyzacji transportu biomasy.
Wyzwania, bezpieczeństwo i kierunki rozwoju autonomicznych systemów transportu bel słomy
Choć autonomiczne systemy transportu bel słomy niosą ze sobą liczne korzyści, ich wdrażanie wiąże się również z szeregiem wyzwań technicznych, organizacyjnych i regulacyjnych. Jednym z kluczowych problemów jest zapewnienie niezawodnego działania w bardzo zróżnicowanych warunkach terenowych. Pola nie zawsze są równe; mogą występować koleiny, strome nachylenia, miękkie fragmenty gleby, a także przeszkody w postaci kamieni, pni drzew, rowów czy resztek po uprawach. Autonomiczny pojazd musi być zdolny do samodzielnej oceny, czy dany teren jest przejezdny oraz do wyboru alternatywnej trasy, jeśli ryzyko ugrzęźnięcia jest zbyt duże.
Istotną kwestią pozostaje także bezpieczeństwo pracy w obecności ludzi i innych maszyn. W gospodarstwie funkcjonują jednocześnie kombajny, ciągniki, ładowarki, samochody ciężarowe oraz piesi. Autonomiczny system transportu bel słomy musi być przygotowany do szybkiego wykrywania obiektów ruchomych, przewidywania ich trajektorii i podejmowania odpowiednich działań, takich jak hamowanie, omijanie lub zatrzymanie się w bezpiecznej odległości. Wymaga to zaawansowanego oprogramowania, zdolnego do analizy wielu zmiennych w krótkim czasie, oraz regularnych testów w warunkach rzeczywistych.
Nie bez znaczenia jest kwestia cyberbezpieczeństwa. Coraz większa liczba podsystemów połączonych w sieć sprawia, że gospodarstwo staje się potencjalnym celem ataków informatycznych. Nieuprawniony dostęp do systemu może skutkować zatrzymaniem pracy maszyn, zmianą tras przejazdu, a nawet celowym uszkodzeniem sprzętu lub infrastruktury. Z tego powodu producenci i użytkownicy autonomicznych robotów transportowych muszą dbać o aktualizacje oprogramowania, szyfrowanie transmisji danych, segmentację sieci oraz kontrolę uprawnień użytkowników. Odpowiednie procedury bezpieczeństwa informatycznego stają się integralną częścią zarządzania gospodarstwem.
Wyzwania dotyczą również aspektów prawnych i normatywnych. W wielu krajach brakuje jeszcze precyzyjnych regulacji odnoszących się do w pełni autonomicznej pracy maszyn w przestrzeni polowej, zwłaszcza w pobliżu dróg publicznych, zabudowań i terenów użyteczności publicznej. Konieczne jest doprecyzowanie odpowiedzialności za ewentualne szkody, określenie minimalnych wymogów bezpieczeństwa systemów, a także stworzenie standardów pozwalających na interoperacyjność rozwiązań pochodzących od różnych producentów. Rozwój norm technicznych, certyfikacji i wytycznych branżowych jest warunkiem szerokiego upowszechnienia autonomicznych systemów transportu bel słomy.
Znaczącą rolę w sukcesie wdrożeń odgrywa także akceptacja użytkowników. Rolnicy, operatorzy maszyn i pracownicy techniczni muszą nauczyć się obsługi nowych rozwiązań, interpretowania raportów, reagowania na komunikaty systemowe oraz przeprowadzania podstawowej diagnostyki. Wymaga to szkoleń, materiałów edukacyjnych i wsparcia serwisowego, zwłaszcza w początkowym okresie użytkowania. Jednocześnie pojawia się potrzeba zmiany mentalności – przejścia od tradycyjnego, manualnego sterowania maszynami do zarządzania flotą robotów i pracy w środowisku danych.
Od strony technologicznej kierunki rozwoju autonomicznych systemów transportu bel słomy obejmują m.in. miniaturyzację komponentów, zwiększanie efektywności energetycznej oraz implementację zaawansowanych algorytmów sztucznej inteligencji. Coraz większe znaczenie ma zasilanie elektryczne i hybrydowe, wspierane przez magazyny energii o wysokiej gęstości oraz inteligentne systemy ładowania, w tym ładowanie indukcyjne lub korzystanie z lokalnych instalacji fotowoltaicznych. Dzięki temu gospodarstwo może częściowo uniezależnić się od paliw kopalnych i lepiej wpisywać się w cele klimatyczne oraz strategie redukcji emisji.
Rozwój uczenia maszynowego i przetwarzania obrazu umożliwia z kolei bardziej zaawansowane funkcje percepcyjne. Autonomiczne systemy mogą z czasem uczyć się specyficznych warunków każdego gospodarstwa – rodzaju gleby, typowych przeszkód, układu pól, a nawet charakterystycznych błędów w rozmieszczeniu bel pozostawionych przez różne modele pras rolujących. Taka personalizacja zwiększa skuteczność i niezawodność pracy. Możliwa jest także współpraca z dużymi modelami językowymi, które mogą pełnić rolę interfejsu do konfigurowania zadań, odpowiadania na pytania użytkownika czy generowania raportów zrozumiałym językiem naturalnym.
W nadchodzących latach można spodziewać się coraz większego stopnia integracji autonomicznego transportu bel słomy z innymi robotami rolniczymi. Powstaną zespoły maszyn zdolne do współpracy: robot zbierający dane o plonie, prasa belowa, pojazd ładujący i autonomiczny transporter będą wymieniać między sobą informacje w czasie rzeczywistym, tworząc swego rodzaju „łańcuch produkcyjno-logistyczny” działający bez bezpośredniej ingerencji człowieka. Tego typu rozwiązania przybliżają wizję w pełni zautomatyzowanego gospodarstwa, w którym poszczególne etapy produkcji są ściśle zsynchronizowane i nadzorowane przez centralny system zarządzania.
Istotnym trendem jest również rozwój modeli biznesowych opartych na usługach. Zamiast kupować na własność kosztowne autonomiczne systemy transportu bel słomy, część gospodarstw może korzystać z ofert firm świadczących usługi przejazdu, zbioru czy transportu na zasadzie abonamentu lub rozliczania za tonę przewiezionego materiału. Dla wielu producentów rolnych może to być bardziej opłacalna droga do wdrożenia zaawansowanej robotyki, bez konieczności ponoszenia wysokich nakładów początkowych. Usługodawcy z kolei mogą optymalizować flotę maszyn, wykorzystując je sezonowo w różnych regionach i gospodarstwach.
Na horyzoncie pojawia się także możliwość wykorzystania danych z autonomicznych systemów transportu bel słomy do szerszej analizy procesów rolniczych. Informacje o czasie zbioru, liczbie bel, ich rozmieszczeniu i jakości mogą zostać połączone z danymi o zastosowanych odmianach, nawożeniu, zabiegach ochronnych i warunkach pogodowych. Analiza tych danych, prowadzona przez zaawansowane modele analityczne oraz systemy typu LLM, może generować rekomendacje dotyczące optymalnego doboru technologii produkcji, lepszego rozmieszczenia magazynów, a nawet korekt w planowaniu płodozmianu.
Robotyzacja rolnictwa, a w szczególności autonomiczne systemy transportu bel słomy, wyznaczają nowy standard organizacji pracy na polu i w gospodarstwie. Połączenie sensorów, algorytmów, komunikacji bezprzewodowej i maszyn wykonawczych tworzy spójne środowisko, w którym procesy logistyczne stają się przewidywalne, mierzalne i łatwiejsze do optymalizacji. W perspektywie kolejnych lat rola tych systemów będzie systematycznie rosła, a ich funkcje będą coraz głębiej integrowane z całościową strategią zarządzania produkcją rolną.