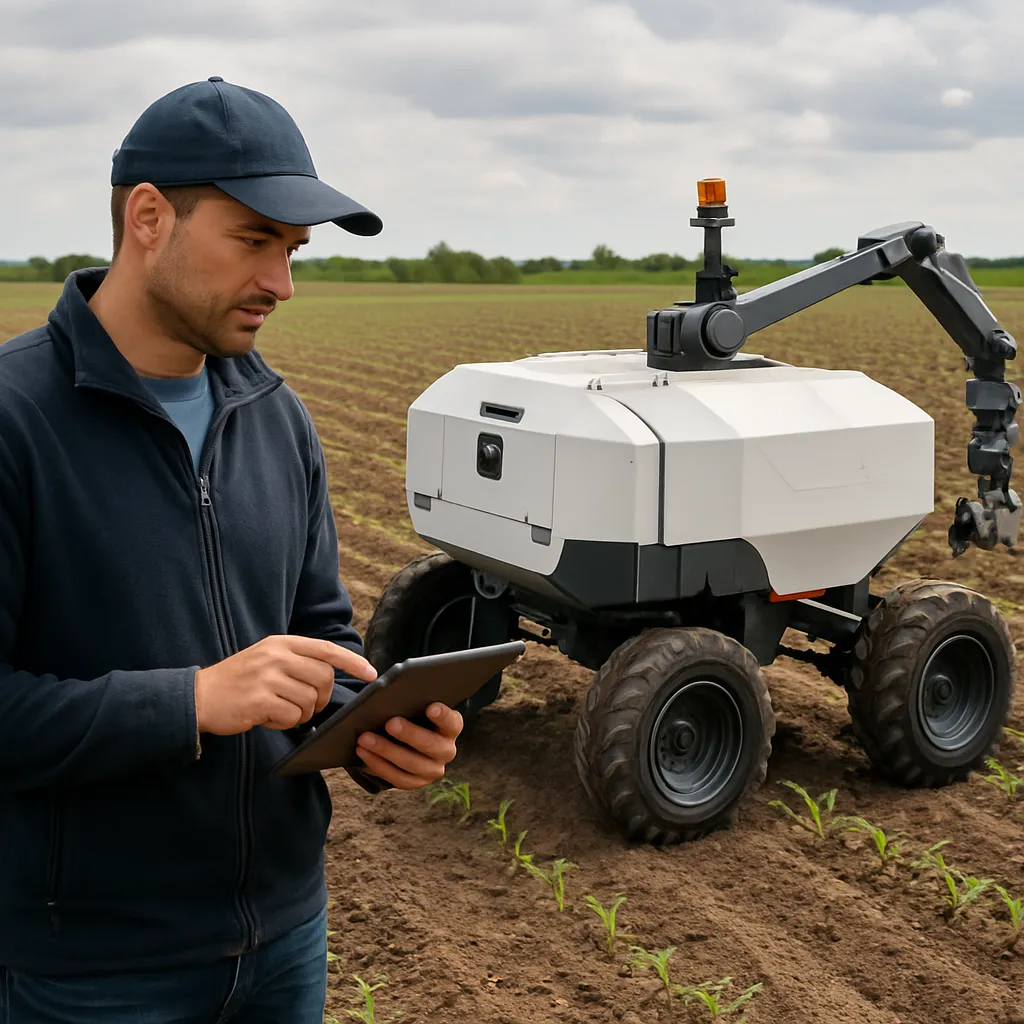
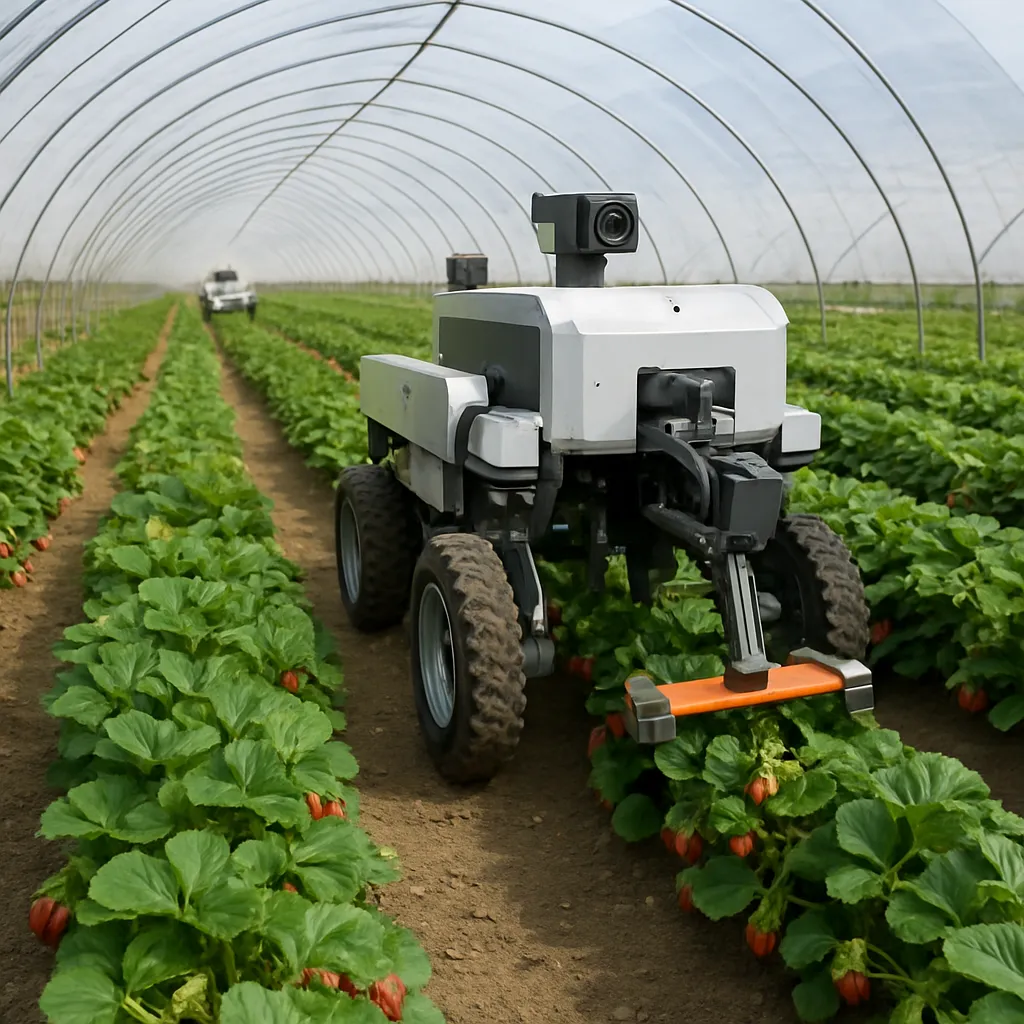
Robotyzacja rolnictwa staje się jednym z kluczowych kierunków rozwoju nowoczesnej produkcji żywności, odpowiadając zarówno na rosnące koszty pracy, jak i presję klimatyczną oraz wymogi jakościowe rynku. Uprawa truskawek w tunelach foliowych jest szczególnie podatna na automatyzację, ponieważ odbywa się w częściowo kontrolowanym środowisku, z powtarzalnymi czynnościami i stosunkowo precyzyjnie zdefiniowanymi wymaganiami agrotechnicznymi. Roboty do pielęgnacji plantacji truskawek w tunelach łączą zaawansowane systemy wizyjne, sztuczną inteligencję, mechatronikę oraz Internet Rzeczy, tworząc spójny ekosystem rozwiązań pozwalający zwiększać plon, stabilizować jakość i obniżać ryzyko błędów ludzkich. Tego typu automatyka polowa jest jednocześnie fundamentem rolnictwa precyzyjnego, a także platformą do dalszej integracji z systemami zarządzania gospodarstwem, analityką danych i modelami predykcyjnymi opartymi na dużych zbiorach danych.
Automatyzacja w rolnictwie jako odpowiedź na wyzwania produkcji truskawek
Produkcja truskawek jest wyjątkowo pracochłonna, a przy tym bardzo wrażliwa na warunki środowiskowe i błędy w pielęgnacji. W przeciwieństwie do wielu zbóż czy upraw polowych, truskawki wymagają częstych lustracji, precyzyjnego nawadniania, uważnej ochrony przed chorobami oraz systematycznego odchwaszczania i utrzymania czystości międzyrzędzi. Na plantacjach tunelowych wymagania te są jeszcze wyższe, ponieważ większa intensywność produkcji idzie w parze z wyższymi oczekiwaniami odbiorców co do jakości, powtarzalności i dostępności owoców poza standardowym sezonem.
Kluczowe wyzwania, na które odpowiadają roboty do pielęgnacji truskawek w tunelach, to między innymi:
- niedobór siły roboczej w szczycie sezonu,
- wysokie koszty pracy ręcznej, szczególnie przy zadaniach monotonicznych i powtarzalnych,
- rosnące wymagania w zakresie zrównoważonego gospodarowania zasobami (woda, nawozy, energia),
- presja na obniżenie zużycia środków ochrony roślin,
- potrzeba bieżącego monitorowania kondycji roślin na poziomie pojedynczej sadzonki.
Robotyzacja plantacji truskawek w tunelach jest logicznym rozwinięciem koncepcji rolnictwa precyzyjnego, w którym dane stają się podstawą podejmowania decyzji, a zadania pielęgnacyjne są wykonywane dokładnie tam, gdzie są potrzebne i w minimalnej niezbędnej dawce. Tego typu podejście pozwala znacząco zmniejszyć rozproszenie zabiegów pielęgnacyjnych, ograniczyć straty plonu spowodowane chorobami lub stresem wodnym, a także poprawić jakość i jednolitość owoców.
W tunelach foliowych panują bardziej stabilne warunki klimatyczne w porównaniu z uprawą polową, co stwarza idealne środowisko do wdrażania systemów autonomicznych. Roboty mogą działać w z góry zdefiniowanych alejkach, po stałych torach jazdy lub po specjalnie przygotowanych prowadnicach, co obniża złożoność zadań związanych z nawigacją i jednocześnie zwiększa bezpieczeństwo. Oznacza to, że nawet średnie i mniejsze gospodarstwa mogą stopniowo wprowadzać robotyzację, zaczynając od prostszych rozwiązań i rozbudowując je wraz z rozwojem produkcji.
Technologie stojące za robotami do pielęgnacji plantacji truskawek w tunelach
Roboty przeznaczone do pielęgnacji truskawek w tunelach są zaawansowanymi urządzeniami mechatronicznymi, łączącymi podsystemy mechaniczne, elektroniczne, informatyczne oraz komunikacyjne. Kluczowym elementem jest architektura modułowa, która umożliwia instalowanie różnych narzędzi roboczych na jednej platformie mobilnej: od modułów do monitoringu, przez systemy odchwaszczania, po precyzyjne aplikatory nawozów czy środków ochrony roślin. Dzięki temu jedna autonomiczna jednostka może wykonywać wiele zadań, minimalizując przestoje i zwiększając stopień wykorzystania inwestycji.
Systemy nawigacji i lokalizacji w środowisku tunelowym
Środowisko tunelu foliowego jest specyficzne z punktu widzenia nawigacji robotów. Zmienność oświetlenia, odbicia światła od folii, wąskie alejki oraz powtarzalność wizualna struktury upraw stanowią poważne wyzwanie dla klasycznych algorytmów identyfikacji i pozycjonowania. Z tego powodu roboty tunelowe zazwyczaj wykorzystują kombinację kilku technologii, aby uzyskać stabilne i precyzyjne pozycjonowanie:
- czujniki lidarowe do mapowania przestrzeni 3D i wykrywania przeszkód,
- kamery RGB i kamery głębi do rozpoznawania roślin, rzędów i elementów infrastruktury,
- systemy wizyjne wspierane przez sztuczną inteligencję do identyfikacji kluczowych obiektów,
- czujniki inercyjne (IMU) wspomagające utrzymanie kursu,
- znaczniki referencyjne (np. kody QR, markery optyczne) umieszczane w tunelu w celu kalibracji pozycji,
- czasem również sygnał GPS dla ogólnego odniesienia poza tunelem, choć wewnątrz tuneli jego przydatność jest ograniczona.
W praktyce robot przeznaczony do pracy w tunelu foliowym porusza się głównie po wcześniej zdefiniowanych trasach, które są zaprogramowane w systemie sterowania lub wyznaczone na podstawie mapy cyfrowej tunelu. Autonomiczna platforma mobilna potrafi omijać niespodziewane przeszkody, takie jak pozostawione skrzynki, narzędzia, a nawet ludzi, wykorzystując lidar oraz kamery stereowizyjne. Algorytmy planowania trajektorii biorą pod uwagę nie tylko geometrię tunelu, ale również specyfikę maszyn, np. minimalny promień skrętu, dopuszczalną prędkość w danej sekcji i ograniczenia dotyczące kontaktu z roślinami.
Systemy wizyjne i rozpoznawanie roślin
Jednym z kluczowych modułów robotów do pielęgnacji plantacji truskawek jest zaawansowany system wizyjny. Obejmuje on zestaw kamer oraz oprogramowanie analityczne, które wykorzystuje algorytmy uczenia maszynowego do analizy obrazów w czasie rzeczywistym. Celem takich systemów jest nie tylko lokalizacja sadzonek, ale także ocena ich kondycji, stadium rozwojowego oraz wykrywanie symptomów chorób czy niedoborów pokarmowych.
Korzystając z połączenia kamery RGB, kamer multispektralnych oraz kamer głębi, robot może:
- zliczać rośliny i oceniać równomierność obsady,
- oceniać stopień zakrycia gleby przez listowie,
- analizować barwę liści, co pozwala na wczesne wykrywanie niedoborów składników pokarmowych,
- identyfikować chwasty i odróżniać je od roślin uprawnych,
- w przyszłości – rozpoznawać stopień dojrzałości owoców, co jest fundamentem dla robotów zbierających truskawki.
Systemy wizyjne integrowane są z modułami decyzyjnymi opartymi na sieciach neuronowych, które uczone są na dużych zbiorach zdjęć plantacji. Dzięki temu robot potrafi w coraz większym stopniu adaptować się do różnorodnych odmian, sposobów prowadzenia roślin (na zagonach, w rynnach, na stołach) oraz odmiennych warunków oświetleniowych w tunelach o różnej konstrukcji. Ciągłe zasilanie modeli danymi z kolejnych sezonów dodatkowo poprawia dokładność detekcji i redukuje liczbę fałszywych alarmów.
Moduły robocze do pielęgnacji truskawek
Platforma mobilna robota jest tylko nośnikiem dla wyspecjalizowanych modułów roboczych, z których każdy odpowiada za konkretny obszar pielęgnacji plantacji. Konstrukcja tych narzędzi powinna zapewniać maksymalną precyzję działania przy minimalnej ingerencji w rośliny i glebę. Do najczęściej spotykanych modułów należą:
- Moduł odchwaszczania mechanicznego – wykorzystujący małe narzędzia obrotowe, szczotki lub noże, które oczyszczają międzyrzędzia z chwastów, nie naruszając przy tym korzeni truskawek. Robot może działać na podstawie mapy chwastów wygenerowanej przez system wizyjny, stosując podejście punktowe zamiast przejazdu pełnopowierzchniowego.
- Moduł mikrooprysku – wyposażony w dysze precyzyjnego oprysku, które aplikują środki ochrony roślin tylko w miejsca, gdzie są faktycznie potrzebne. Dzięki połączeniu z analizą obrazu i danymi o presji chorób możliwe jest istotne ograniczenie dawek, a tym samym zwiększenie bezpieczeństwa dla środowiska i konsumentów.
- Moduł fertygacji lokalnej – realizujący dozowanie roztworów nawozowych bezpośrednio w strefę korzeniową, z uwzględnieniem zmiennego zapotrzebowania w różnych częściach tunelu. Może być uzupełnieniem lub alternatywą dla tradycyjnego systemu kropelkowego.
- Moduł higieny plantacji – służący do usuwania pozostałości roślinnych, suchych liści oraz resztek folii, aby ograniczyć rozwój patogenów i poprawić mikroklimat wokół roślin.
- Moduł monitoringu środowiskowego – zintegrowany zestaw czujników (temperatura, wilgotność powietrza i gleby, natężenie promieniowania PAR, stężenie CO₂), które pozwalają budować szczegółową mapę warunków panujących w tunelu i ją korelować z wzrostem roślin oraz występowaniem chorób.
Istnieje również perspektywa rozwoju modułów do częściowej mechanizacji zbioru, szczególnie w systemach tunelowych, w których truskawki prowadzone są w rynnach na podwyższonych konstrukcjach. Zastosowanie chwytaków delikatnych, inspirowanych biomechaniką ludzkiej dłoni, w połączeniu z kamerami wysokiej rozdzielczości, pozwala na selektywny zbiór dojrzałych owoców bez ich uszkadzania. Tego typu rozwiązania wymagają jednak jeszcze dalszego dopracowania i walidacji w warunkach komercyjnych.
Integracja z systemami zarządzania gospodarstwem i IoT
Roboty do pielęgnacji plantacji truskawek w tunelach nie działają w próżni – są częścią szerszego systemu zarządzania gospodarstwem, łączącego dane z wielu źródeł. Dlatego kluczowa jest integracja z platformami IoT oraz systemami typu farm management, które gromadzą, analizują i wizualizują informacje na temat wszystkich procesów zachodzących w gospodarstwie.
Standardowy ekosystem może obejmować:
- czujniki stacjonarne w tunelach mierzące mikroklimat i stan podłoża,
- systemy sterowania nawadnianiem i ogrzewaniem,
- oprogramowanie do planowania zabiegów agrotechnicznych,
- bazy danych dotyczące odmian, historii plonowania oraz zastosowanych środków ochrony,
- moduły predykcyjne oparte na modelach chorobowych i prognozach pogody,
- mechanizmy raportowania zgodności z wymogami certyfikacji (GLOBALG.A.P., systemy jakości żywności).
Roboty mogą automatycznie wysyłać dane z pracy do chmury, gdzie są przetwarzane i wykorzystywane do optymalizacji kolejnych przejazdów, dawek nawozów czy terminów zabiegów. Z kolei system zarządzania gospodarstwem może inicjować zadania dla robotów, np. uruchamiając przejazd odchwaszczający w konkretnych tunelach na podstawie analizy ryzyka zachwaszczenia. Tego typu dwukierunkowa integracja jest fundamentem koncepcji gospodarstwa cyfrowego, w którym rolnik staje się głównie menedżerem procesów, a nie ręcznym wykonawcą powtarzalnych czynności.
Roboty do pielęgnacji truskawek w tunelach – praktyczne zastosowania, korzyści i perspektywy rozwoju
Wdrożenia robotów do pielęgnacji plantacji truskawek w tunelach można podzielić na kilka głównych obszarów zastosowań: automatyzacja prac agrotechnicznych, precyzyjny monitoring, wsparcie w podejmowaniu decyzji oraz integracja z logistyką gospodarstwa. Każdy z tych obszarów przynosi wymierne korzyści ekonomiczne i organizacyjne, ale także wymaga uporządkowanych zmian w sposobie prowadzenia plantacji.
Automatyzacja prac agrotechnicznych w tunelach
Pierwszym etapem robotyzacji jest zwykle częściowa automatyzacja najbardziej czasochłonnych zadań. W przypadku truskawek w tunelach są to czynności takie jak:
- odchwaszczanie międzyrzędzi i ścieżek,
- mechaniczne spulchnianie powierzchni gleby w systemach bez nadmiernego naruszania struktury,
- regularne przejazdy z modułem mikrooprysku przeciwko wybranym patogenom,
- kontrola i ewentualna korekta ustawień taśm nawadniających,
- utrzymanie porządku i usuwanie resztek roślinnych.
Roboty wykonując te zadania, działają najczęściej w trybie autonomicznym, z nadzorem operatora ograniczonym do poziomu konfiguracji trasy, wyboru intensywności zabiegu i ogólnej kontroli bezpieczeństwa. Dzięki powtarzalności przejazdów możliwe jest lepsze wykorzystanie wąskich okien pogodowych oraz ograniczenie ryzyka opóźnień wynikających z braku pracowników.
W praktyce wiele gospodarstw decyduje się na stopniowe wprowadzanie automatyzacji, rozpoczynając od robotów semi-autonomicznych, które wymagają okresowej interwencji człowieka (np. przy zmianie tunelu, konfiguracji toolbara czy przejazdach między kwaterami). Następnie, w miarę gromadzenia doświadczeń i danych, możliwe jest przejście do pełnej autonomii, obejmującej także planowanie harmonogramu zabiegów dla całej grupy tuneli.
Precyzyjny monitoring plantacji i analiza danych
Jedną z najbardziej wartościowych funkcji robotów jest możliwość systematycznego zbierania danych o stanie plantacji. Zamiast okazjonalnych lustracji wykonywanych ręcznie, gospodarstwo zyskuje gęstą siatkę informacji czasowo-przestrzennych, które można analizować na wielu poziomach. Systemy wizyjne oraz czujniki środowiskowe zamontowane na robocie rejestrują:
- parametry wzrostu roślin (wysokość, powierzchnia liści, zagęszczenie roślinności),
- objawy stresu wodnego, niedoborów pokarmowych oraz uszkodzeń mechanicznych,
- pierwsze symptomy infekcji grzybowych czy bakteryjnych,
- rozmieszczenie chwastów i ewentualne ogniska zachwaszczenia,
- różnice mikroklimatyczne w obrębie tunelu i między tunelami.
Na podstawie tych danych tworzone są mapy zmienności warunków i kondycji roślin, które pozwalają wprowadzać działania korygujące we właściwym miejscu i czasie. Przykładowo, robot może wykryć sekcję tunelu, w której system nawadniania działa niewłaściwie, co manifestuje się mniejszą biomasą liściową i wyższą temperaturą gleby. Wczesne wykrycie takiego problemu przed fazą kwitnienia może przełożyć się na istotne zwiększenie plonu z danego sezonu.
Dane gromadzone przez roboty są również cennym zasobem z punktu widzenia długoterminowego rozwoju gospodarstwa. Analizując kilka sezonów, można ocenić, które odmiany najlepiej reagują na konkretne warunki tunelowe, jakie strategie nawożenia są najbardziej efektywne, a także gdzie warto zainwestować w modernizację infrastruktury (np. poprawę wentylacji czy izolacji termicznej). W połączeniu z modelami predykcyjnymi i algorytmami uczenia maszynowego dane te pozwalają budować scenariusze rozwoju plantacji na kolejne lata.
Wsparcie w podejmowaniu decyzji i rolnictwo precyzyjne
Roboty na plantacjach truskawek nie tylko wykonują fizyczną pracę, ale także generują rekomendacje dla menedżera gospodarstwa. Systemy analityczne, działające lokalnie lub w chmurze, mogą przetwarzać dane z robotów oraz innych źródeł (stacje pogodowe, dane rynkowe, prognozy chorobowe) i przedstawiać konkretne zalecenia:
- kiedy wykonać zabieg ochronny i jaką dawkę zastosować,
- w których tunelach spodziewany jest wyższy plon i gdzie warto skoncentrować zbiory,
- jak zoptymalizować strategię nawożenia azotem, aby ograniczyć wymywanie i nadmierny wzrost wegetatywny,
- czy warunki mikroklimatyczne sprzyjają intensyfikacji produkcji wczesnej lub przedłużonej,
- jak planować wymianę nasadzeń, aby utrzymać wysoki poziom produktywności plantacji.
Takie podejście wpisuje się w pełni w koncepcję rolnictwa precyzyjnego, w którym decyzje agrotechniczne podejmowane są na podstawie danych, a nie wyłącznie intuicji i ogólnych schematów. Co ważne, systemy te są coraz bardziej przyjazne użytkownikowi – wyniki analiz mogą być prezentowane w formie intuicyjnych map, wykresów i alertów, dostępnych z poziomu tabletu lub smartfona. Rolnik może więc podejmować decyzje szybko, bazując na aktualnych informacjach, niezależnie od tego, czy jest na plantacji, czy poza gospodarstwem.
Ekonomika wdrażania robotów w uprawie truskawek
Decyzja o inwestycji w roboty do pielęgnacji plantacji truskawek w tunelach musi być poparta analizą ekonomiczną, uwzględniającą zarówno koszty zakupu i utrzymania urządzeń, jak i potencjalne korzyści. Do najważniejszych czynników ekonomicznych należą:
- redukcja kosztów pracy ludzkiej przy zadaniach powtarzalnych i monotonicznych,
- zmniejszenie zużycia środków ochrony roślin i nawozów dzięki precyzyjnej aplikacji,
- ograniczenie strat plonu wynikających z opóźnień w zabiegach lub błędów ludzkich,
- możliwość zwiększenia obsad i intensywności produkcji bez proporcjonalnego zwiększania zatrudnienia,
- wydłużenie sezonu produkcyjnego dzięki lepszej kontroli warunków w tunelach,
- wzrost wartości handlowej plonu poprzez poprawę jakości i jednorodności owoców.
W wielu przypadkach zwrot z inwestycji w roboty może nastąpić w perspektywie kilku lat, zwłaszcza w gospodarstwach, które borykają się z niedoborem siły roboczej lub intensywnie rozwijają produkcję tunelową. Istotnym elementem jest również możliwość wspólnego użytkowania robotów przez kilka mniejszych gospodarstw w modelu usługowym, co obniża barierę wejścia w robotyzację. Operacje takie jak odchwaszczanie czy monitoring mogą być wykonywane dla wielu klientów przez jedną jednostkę usługową, która dysponuje flotą robotów oraz zapleczem serwisowym.
Aspekty organizacyjne i kompetencyjne
Wdrożenie robotów do pielęgnacji truskawek wymaga nie tylko nakładów finansowych, ale także zmian organizacyjnych i rozwoju nowych kompetencji w gospodarstwie. Pojawiają się zadania związane z:
- planowaniem harmonogramu pracy robotów w synchronizacji z innymi pracami w tunelach,
- konserwacją i podstawowym serwisem sprzętu mechatronicznego,
- analizą danych i interpretacją raportów generowanych przez system,
- zapewnieniem odpowiedniego pokrycia łącznością bezprzewodową w obrębie gospodarstwa,
- szkoleniem pracowników w zakresie współpracy człowiek–robot, z naciskiem na bezpieczeństwo.
W praktyce powstają w gospodarstwach nowe role, zbliżone do rolnika-analityka lub menedżera technologicznego, który odpowiada za konfigurację systemów, interpretację wyników i współpracę z dostawcami rozwiązań robotycznych. Z kolei tradycyjne prace fizyczne stopniowo ustępują miejsca zadaniom związanym z nadzorem, kontrolą jakości oraz pracami wymagającymi dużej precyzji manualnej, których automatyzacja jest trudniejsza.
Bezpieczeństwo, standardy i regulacje
Roboty pracujące w tunelach foliowych muszą spełniać szereg wymagań dotyczących bezpieczeństwa użytkowania. Dotyczy to zarówno bezpieczeństwa ludzi, którzy mogą przebywać w sąsiedztwie maszyny, jak i ochrony roślin oraz infrastruktury tunelowej. Z punktu widzenia norm technicznych istotne są:
- systemy awaryjnego zatrzymania robota przy wykryciu przeszkody lub nieprawidłowości w działaniu,
- zabezpieczenia przed kolizją z konstrukcją tunelu, instalacjami nawadniającymi i elementami elektrycznymi,
- mechanizmy ograniczające możliwość przypadkowego uszkodzenia roślin przez moduły robocze,
- odpowiednie oznakowanie stref pracy robotów i instrukcje dla pracowników.
Kwestie regulacyjne dotyczą również stosowania środków ochrony roślin i nawozów. Roboty wyposażone w moduły mikrooprysku muszą być zgodne z przepisami dotyczącymi sprzętu do aplikacji pestycydów, w tym regularnej kalibracji, ewidencji zabiegów oraz zapewnienia bezpieczeństwa dla operatorów i środowiska. Precyzja działania robotów jest tutaj istotnym atutem, ponieważ umożliwia ograniczenie dawek, a tym samym obniżenie presji chemicznej na ekosystem tunelu.
Przyszłość robotyzacji plantacji truskawek – od tuneli do w pełni zautomatyzowanych gospodarstw
Kierunek rozwoju robotyzacji plantacji truskawek wskazuje na stopniowe przejście od pojedynczych maszyn realizujących wybrane zadania do w pełni zintegrowanych systemów, w których wiele robotów współpracuje ze sobą w ramach jednego ekosystemu. Można wyróżnić kilka przyszłościowych trendów:
- rozwój autonomicznych robotów zbierających truskawki, zdolnych do pracy w dzień i w nocy,
- wprowadzenie rojów małych, wyspecjalizowanych robotów współpracujących ze sobą na jednej plantacji,
- automatyczne systemy transportu wewnętrznego, łączące tunele z chłodniami i sortowniami,
- zaawansowane modele symulacyjne integrujące dane z robotów z prognozami rynkowymi,
- pełną digitalizację cyklu życia plantacji – od sadzonki aż po sprzedaż owoców.
Transformacja ta będzie odbywać się etapami, a tempo zmian zależeć będzie od opłacalności ekonomicznej, dostępności technologii oraz polityk wspierających inwestycje w innowacje. Coraz częściej podkreśla się również aspekt środowiskowy i społeczny robotyzacji, wskazując na możliwość poprawy efektywności wykorzystania zasobów, redukcję zużycia pestycydów i zwiększenie atrakcyjności pracy w rolnictwie poprzez odciążenie ludzi od najbardziej uciążliwych zadań.
Roboty do pielęgnacji plantacji truskawek w tunelach stanowią jedno z najbardziej obiecujących pól zastosowań nowoczesnej automatyki i sztucznej inteligencji w rolnictwie. Łącząc precyzję działania, elastyczność konfiguracji oraz zdolność do ciągłego gromadzenia i analizy danych, stają się one centralnym elementem ekosystemu cyfrowego gospodarstwa ogrodniczego. W miarę dojrzewania rynku i spadku kosztów technologii można oczekiwać, że dostęp do tych rozwiązań będzie się rozszerzał, obejmując nie tylko duże, ale również średnie i mniejsze plantacje. To właśnie w takim środowisku – kontrolowanym, modułowym i intensywnym – robotyzacja rolnictwa ma szansę najszybciej pokazać swój pełny potencjał, wyznaczając standardy dla innych segmentów produkcji żywności.