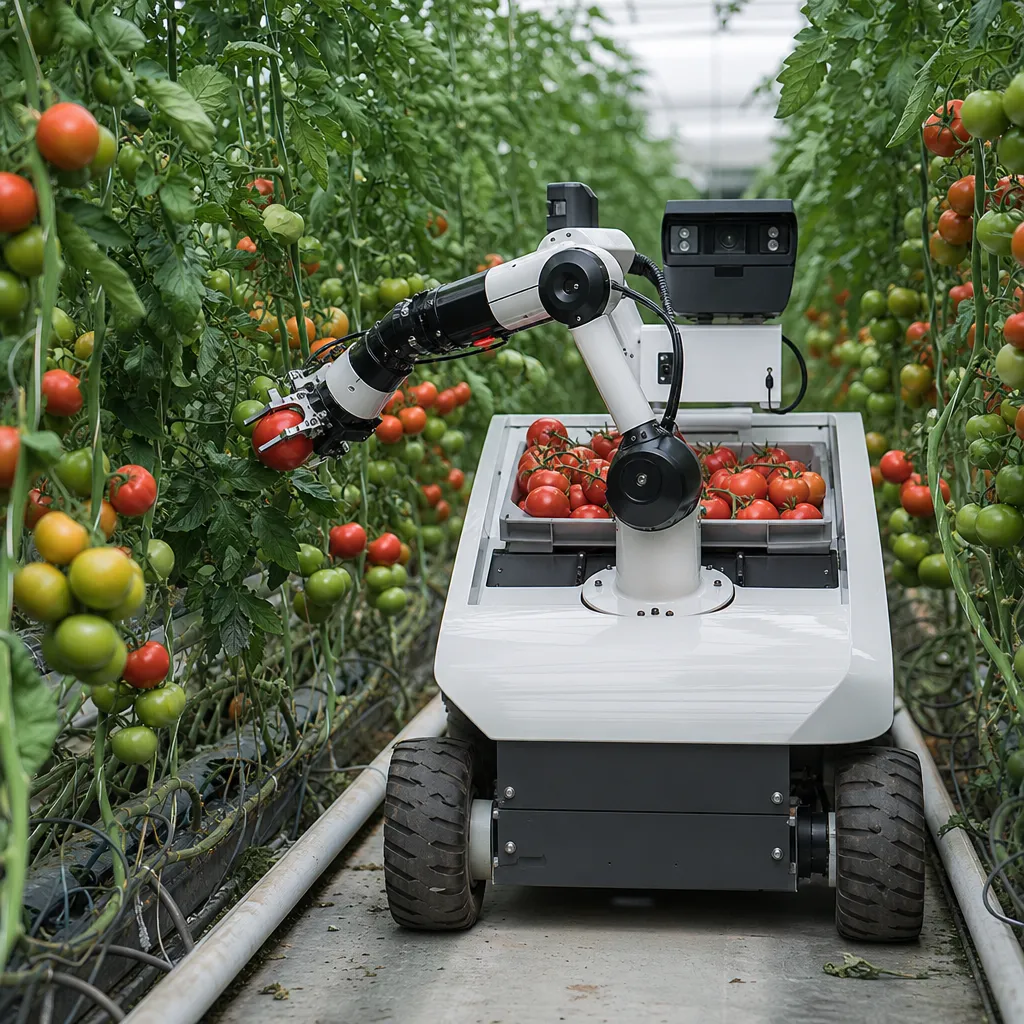
Robot do zbioru pomidorów to technologia z pogranicza automatyzacji, AI i robotyki, której celem jest zastąpienie najbardziej pracochłonnego etapu produkcji – selektywnego zrywania dojrzałych owoców. W praktyce nie jest to „mechaniczna ręka na polu”, lecz złożony system łączący kamery, algorytmy rozpoznawania obrazu, nawigację, manipulator i oprogramowanie zarządzające pracą. Największy sens ma dziś przede wszystkim w uprawach szklarniowych i tunelowych, gdzie warunki są bardziej przewidywalne niż w gruncie. Dla gospodarstwa kluczowe pytanie nie brzmi więc, czy robot potrafi zerwać pomidora, ale czy zrobi to wystarczająco dokładnie, szybko i ekonomicznie.
Robot do zbioru pomidorów ma największy sens tam, gdzie brakuje pracowników, produkcja jest powtarzalna, a jakość owocu musi być wysoka
Temat dotyczy przede wszystkim automatyzacji, AI lub robotyki, a częściowo także czujników i monitoringu oraz cyfryzacji gospodarstwa. Robot zbierający pomidory nie jest uniwersalnym rozwiązaniem dla każdej plantacji. Najlepiej sprawdza się w nowoczesnych szklarniach z prowadzoną uprawą na rynnach, kontrolowanym mikroklimatem, jednolitym prowadzeniem roślin i logistyką dostosowaną do pracy maszyn.
W takich warunkach system może ograniczyć zależność od siły roboczej, ustabilizować rytm zbioru i poprawić dokumentację produkcji. W uprawach polowych lub bardzo zróżnicowanych tunelach foliowych jego wdrożenie jest znacznie trudniejsze, bo robot musi radzić sobie z nieregularnym pokrojem roślin, zmiennym światłem, przeszkodami i większym ryzykiem uszkodzeń.
Jak działa robot do zbioru pomidorów
Podstawą działania jest połączenie percepcji, decyzji i manipulacji. Robot porusza się wzdłuż rzędów, analizuje obraz roślin, rozpoznaje owoce i ocenia ich dojrzałość, a następnie planuje chwyt oraz odcięcie lub oderwanie pomidora. Cały proces musi odbywać się delikatnie, bo owoc łatwo uszkodzić, a nawet niewielkie obtarcie skraca trwałość pozbiorczą.
Najważniejsze elementy systemu
- Platforma jezdna – porusza robota po szklarni lub tunelu, zwykle po wyznaczonym torze lub z wykorzystaniem czujników położenia.
- Kamery RGB, 3D lub stereowizja – wykrywają owoce, liście, łodygi i przeszkody.
- Algorytmy AI – rozpoznają dojrzałość pomidora na podstawie koloru, wielkości, kształtu i położenia.
- Manipulator – ramię robota ustawia chwytak pod odpowiednim kątem.
- Chwytak lub system ssący – pobiera owoc bez miażdżenia skórki.
- Narzędzie tnące – odcina szypułkę lub grono, zależnie od technologii zbioru.
- System odkładania – przenosi pomidor do skrzynki, pojemnika lub wewnętrznego transportera.
- Oprogramowanie zarządzania – zapisuje wykonane zbiory, wydajność, lokalizację i błędy.
W praktyce największą trudnością nie jest samo zerwanie owocu, lecz skuteczne odróżnienie pomidora gotowego do zbioru od niedojrzałego oraz zaplanowanie ruchu w gęstej masie liści. Jeśli owoc jest zasłonięty, znajduje się zbyt blisko pędu lub rośnie nieregularnie, robot może go pominąć albo potrzebuje na operację więcej czasu.
Co decyduje o skuteczności zbioru
W materiałach promocyjnych często podkreśla się autonomię, ale w praktyce o efektywności robota decydują przede wszystkim warunki uprawy i jakość danych z czujników. Im bardziej uporządkowany system produkcji, tym większa szansa, że automatyzacja będzie działała stabilnie.
Najważniejsze czynniki techniczne i agrotechniczne
- Jednolitość prowadzenia roślin – podobna wysokość gron i ograniczona liczba przeszkód poprawiają wykrywalność owoców.
- Odmiana pomidora – znaczenie ma kolor w stadium dojrzałości, wielkość owocu, siła szypułki i układ gron.
- Oświetlenie – zmienne światło utrudnia analizę obrazu; w szklarniach pomaga środowisko bardziej kontrolowane.
- Zagęszczenie liści – zasłonięte owoce obniżają skuteczność wykrywania.
- Rodzaj zbioru – inaczej działa system dla pomidora luzem, a inaczej dla zbioru całych gron.
- Logistyka odbioru – nawet skuteczny robot traci sens, jeśli brakuje płynnego odbioru pojemników i sortowania.
- Integracja z systemem szklarniowym – dane o rzędach, harmonogramie zbioru i partiach produkcyjnych zwiększają użyteczność całego rozwiązania.
Warto pamiętać, że robot nie „widzi” tak jak człowiek. Człowiek potrafi intuicyjnie odchylić liść, ocenić owoc częściowo ukryty i dopasować siłę ręki. Robot opiera się na modelach i czujnikach, dlatego potrzebuje lepiej uporządkowanego środowiska pracy.
Gdzie robot do zbioru pomidorów sprawdza się najlepiej
Najbardziej realistyczne zastosowania dotyczą dziś inteligentnych szklarni oraz profesjonalnych tuneli z wysokim poziomem standaryzacji. Im bardziej gospodarstwo jest już zinformatyzowane, tym łatwiej włączyć robota do codziennej pracy.
Praktyczne zastosowania w gospodarstwie
- Zbiór pomidorów malinowych i czerwonych w szklarni – szczególnie tam, gdzie występuje chroniczny brak pracowników sezonowych.
- Zbiór nocny lub poza szczytem pracy załogi – robot może realizować część zadań w godzinach, gdy koszt pracy ludzkiej rośnie.
- Współpraca z systemem śledzenia partii – zapis danych o dacie i miejscu zbioru ułatwia kontrolę jakości.
- Selektywny zbiór dojrzałych owoców – przy odpowiednio dobrym systemie wizyjnym możliwe jest zbieranie tylko partii spełniających zadany poziom dojrzałości.
- Monitoring plantacji przy okazji przejazdu – robot może równolegle wykrywać braki roślin, objawy stresu lub uszkodzenia mechaniczne.
W nowoczesnym gospodarstwie szklarniowym robot do zbioru pomidorów może być elementem większego ekosystemu: czujników mikroklimatu, sterowania fertygacją, platform zarządzania produkcją, kamer jakości i systemów transportu wewnętrznego. Wtedy zyskiem nie jest wyłącznie sam zbiór, ale również lepszy przepływ danych.
Korzyści i ograniczenia technologii
Robotyzacja zbioru pomidorów jest atrakcyjna, ale tylko wtedy, gdy patrzy się na nią bez uproszczeń. To nie jest zakup „maszyny zamiast ludzi”, lecz zmiana całej organizacji pracy.
| Technologia / element | Zastosowanie | Korzyści praktyczne | Ograniczenia |
|---|---|---|---|
| Kamery RGB i 3D | Wykrywanie owoców i ocena położenia | Mniej błędów przy namierzaniu, możliwość dokumentacji | Problemy przy zasłoniętych owocach i zmiennym świetle |
| AI do oceny dojrzałości | Selekcja pomidorów gotowych do zbioru | Bardziej powtarzalny zbiór, możliwość standaryzacji jakości | Wymaga treningu modeli i dobrych danych |
| Manipulator z chwytakiem | Chwyt i oderwanie lub odcięcie owocu | Redukcja obciążeń fizycznych pracowników | Ryzyko uszkodzeń przy złym ustawieniu lub nieregularnym pokroju roślin |
| Platforma autonomiczna lub półautonomiczna | Przemieszczanie między rzędami | Mniej pracy ręcznej, większa regularność operacji | Wymaga uporządkowanej infrastruktury przejazdowej |
| Integracja z systemem zarządzania szklarnią | Raportowanie wydajności i planowanie zbioru | Lepsza logistyka, dane do analizy partii i pracy | Koszty integracji, licencje i zależność od kompatybilności systemów |
Najważniejsze korzyści
- Mniejsze uzależnienie od dostępności pracowników sezonowych.
- Powtarzalność pracy i możliwość zbioru według tych samych kryteriów.
- Dokumentacja cyfrowa wydajności, czasu przejazdu i liczby zebranych owoców.
- Możliwość pracy w godzinach pozaszczytowych lub w modelu wielozmianowym.
- Lepsze połączenie zbioru z analizą danych o produkcji i jakości.
Najważniejsze ograniczenia
- Wysoki koszt inwestycji i niepewny czas zwrotu.
- Niższa elastyczność niż pracownik przy nieregularnych roślinach i trudnych warunkach.
- Konieczność dostosowania organizacji uprawy do wymagań maszyny.
- Potrzeba serwisu, kalibracji i wsparcia informatycznego.
- Niepełna autonomia – w wielu przypadkach nadal potrzebny jest nadzór operatora.
Koszty, eksploatacja i opłacalność
W przypadku robota do zbioru pomidorów nie da się uczciwie podać jednej uniwersalnej ceny. Koszt zależy od poziomu automatyzacji, liczby ramion, rodzaju nawigacji, integracji z infrastrukturą szklarni, licencji programowych i skali wdrożenia. Dla jednego gospodarstwa będzie to zakup pilotażowy, dla innego element pełnej modernizacji obiektu.
Co składa się na koszt inwestycji
- Sam robot lub platforma robocza – najdroższy element projektu.
- Systemy wizyjne i AI – sprzęt oraz oprogramowanie.
- Integracja z transportem wewnętrznym i systemem zarządzania produkcją.
- Dostosowanie szklarni – szerokość przejazdów, organizacja rzędów, miejsca załadunku.
- Szkolenie personelu – operatorzy, serwis, brygadziści.
- Serwis i części eksploatacyjne – chwytaki, noże, elementy napędowe, kalibracja kamer.
- Abonamenty i aktualizacje – jeśli producent działa w modelu software’owym.
Z punktu widzenia opłacalności trzeba porównać nie tylko koszt zakupu z płacami, ale także uwzględnić tempo pracy, skuteczność wykrywania dojrzałych owoców, odsetek pominięć, uszkodzenia owoców, przestoje oraz sezonowość wykorzystania maszyny. Jeśli obiekt pracuje przez większość roku i stale boryka się z brakami kadrowymi, ekonomika wdrożenia wygląda inaczej niż w małym gospodarstwie z krótkim okresem intensywnego zbioru.
Kiedy inwestycja ma największy sens
- gdy gospodarstwo prowadzi wielkoobszarową produkcję szklarniową,
- gdy zbiór jest wąskim gardłem organizacyjnym,
- gdy koszt pracy rośnie szybciej niż możliwości zwiększania cen produktu,
- gdy obiekt jest już częściowo zautomatyzowany i cyfrowy,
- gdy producent chce zbierać i analizować dane produkcyjne w czasie rzeczywistym.
Jak robot łączy się z rolnictwem 4.0 i inteligentną szklarnią
Robot do zbioru pomidorów nie powinien być oceniany w oderwaniu od całej infrastruktury gospodarstwa. Największą wartość daje wtedy, gdy współpracuje z systemami, które już zbierają dane i sterują środowiskiem uprawy.
Przydatne integracje
- Czujniki mikroklimatu – temperatura, wilgotność, CO2 i promieniowanie mogą pomóc planować czas zbioru.
- Platformy IoT – łączą dane z fertygacji, klimatu i wydajności robotów.
- Systemy wizyjne jakości – pozwalają ocenić, czy owoce zebrane przez robota spełniają standard handlowy.
- Cyfrowe harmonogramy pracy – wspierają organizację ludzi i maszyn w jednej przestrzeni.
- Analiza AI – może przewidywać obciążenie zbiorem w kolejnych dniach i wspierać planowanie logistyki.
W szerszej perspektywie robot zbierający pomidory wpisuje się w kierunek gospodarstwa o niższym zużyciu zasobów ludzkich na powtarzalne czynności, a wyższym znaczeniu danych, analizy i kontroli jakości. Nie oznacza to jednak, że człowiek znika z procesu. Zmienia się raczej jego rola: z ręcznego zbierania na nadzór technologiczny i organizację produkcji.
Najczęstsze błędy przy ocenie i wdrażaniu robota do zbioru pomidorów
Najwięcej rozczarowań bierze się z porównywania obietnic marketingowych z realiami konkretnej szklarni. Robot może działać bardzo dobrze na pokazowej instalacji, a słabiej w obiekcie, który nie został przygotowany do automatyzacji.
- Błąd 1: założenie, że robot zastąpi ludzi od pierwszego dnia. Najczęściej potrzebny jest okres równoległej pracy człowieka i maszyny.
- Błąd 2: pomijanie odmiany i sposobu prowadzenia roślin. Nie każda technologia uprawy jest równie „robotyczna”.
- Błąd 3: patrzenie tylko na cenę zakupu. Równie ważny jest serwis, dostępność części i jakość wsparcia producenta.
- Błąd 4: brak analizy logistyki po zbiorze. Sam robot nie rozwiąże problemu, jeśli sortowanie i odbiór owoców będą wąskim gardłem.
- Błąd 5: niedoszacowanie wymagań cyfrowych. Oprogramowanie, sieć, aktualizacje i integracja danych to realny koszt i obowiązek.
- Błąd 6: oczekiwanie pełnej autonomii. W praktyce wiele systemów wymaga nadzoru, interwencji lub ręcznej obsługi nietypowych sytuacji.
Na co zwrócić uwagę przed zakupem
Przed decyzją inwestycyjną warto przygotować krótką, ale twardą analizę techniczno-ekonomiczną. Dobra decyzja nie opiera się na tym, że „na targach wyglądało obiecująco”, lecz na danych z własnej produkcji.
Lista kontrolna dla gospodarstwa
- Jaka jest powierzchnia i roczna skala produkcji pomidora?
- Jaki jest rzeczywisty koszt zbioru ręcznego wraz z problemami kadrowymi?
- Jak wyglądają odmiany, pokrój roślin i system prowadzenia?
- Czy infrastruktura szklarni pozwala na sprawny przejazd i pracę robota?
- Jaka jest wydajność deklarowana i jaka została potwierdzona w podobnych obiektach?
- Czy producent zapewnia lokalny serwis, części i aktualizacje?
- Czy system da się zintegrować z istniejącym oprogramowaniem gospodarstwa?
- Jaką część zbioru robot przejmie realnie: 20%, 50% czy 80%?
Najlepiej żądać testów lub referencji z obiektów o podobnym profilu produkcji. W robotyce rolniczej różnica między demonstracją a codzienną eksploatacją jest bardzo duża.
FAQ
Czy robot do zbioru pomidorów działa w uprawie gruntowej?
Może działać, ale obecnie największy sens ma w szklarniach i uporządkowanych tunelach. W gruncie trudniejsze są nawigacja, zmienne światło, nieregularne rośliny i wpływ pogody.
Jak robot rozpoznaje, że pomidor jest dojrzały?
Najczęściej wykorzystuje kamery i algorytmy AI analizujące kolor, rozmiar, kształt i czasem położenie owocu. To ocena probabilistyczna, a nie „ludzka intuicja”, dlatego system może popełniać błędy.
Czy robot uszkadza owoce częściej niż człowiek?
To zależy od jakości chwytaka, kalibracji i warunków uprawy. Dobrze skonfigurowany system może pracować delikatnie, ale przy zasłoniętych owocach lub nietypowym położeniu ryzyko uszkodzeń rośnie.
Ile pomidorów na godzinę może zebrać taki robot?
Wydajność zależy od konstrukcji systemu, typu owocu, dostępności gron i stopnia zasłonięcia. Nie warto opierać decyzji na jednej liczbie z katalogu; ważniejsze są testy w warunkach zbliżonych do własnego gospodarstwa.
Czy robot do zbioru pomidorów jest w pełni autonomiczny?
Najczęściej nie. Wiele rozwiązań wymaga nadzoru operatora, obsługi logistycznej, interwencji przy błędach lub pracy w ściśle przygotowanym środowisku.
Jakie gospodarstwa najbardziej skorzystają na takiej inwestycji?
Przede wszystkim duże gospodarstwa szklarniowe z wysokim udziałem kosztów pracy, powtarzalną produkcją i gotowością do cyfrowego zarządzania procesem.
Czy robot można połączyć z systemem zarządzania szklarnią?
Tak, i właśnie wtedy jego wartość rośnie najbardziej. Integracja może obejmować harmonogram zbioru, raportowanie wydajności, śledzenie partii i analizę jakości, ale wymaga kompatybilności systemów.
Jakie są największe bariery wdrożenia?
Najczęściej są to koszt inwestycji, niedopasowanie uprawy do wymagań robota, niepewna wydajność w praktyce, serwis oraz potrzeba przeszkolenia zespołu.
Czy robot do zbioru pomidorów opłaca się w małym gospodarstwie?
Zwykle trudniej uzasadnić taki zakup ekonomicznie w małej skali. Znacznie lepiej wypada on tam, gdzie maszyna może pracować intensywnie przez długi okres i zastępuje realny problem z dostępnością ludzi.
Czy przyszłość zbioru pomidorów to całkowita robotyzacja?
Raczej częściowa i stopniowa. W najbliższych latach bardziej prawdopodobny jest model współpracy ludzi, robotów, systemów wizyjnych i cyfrowego zarządzania niż całkowite wyeliminowanie pracy człowieka.