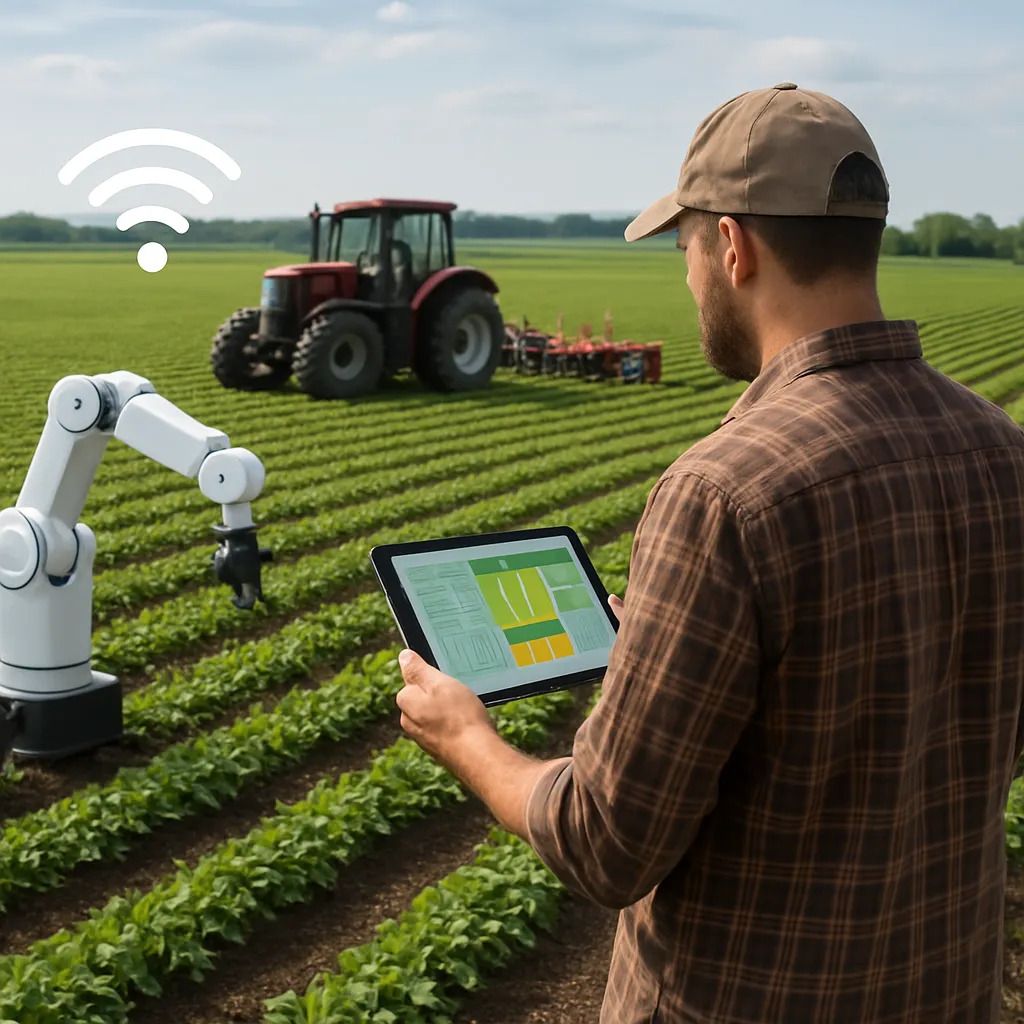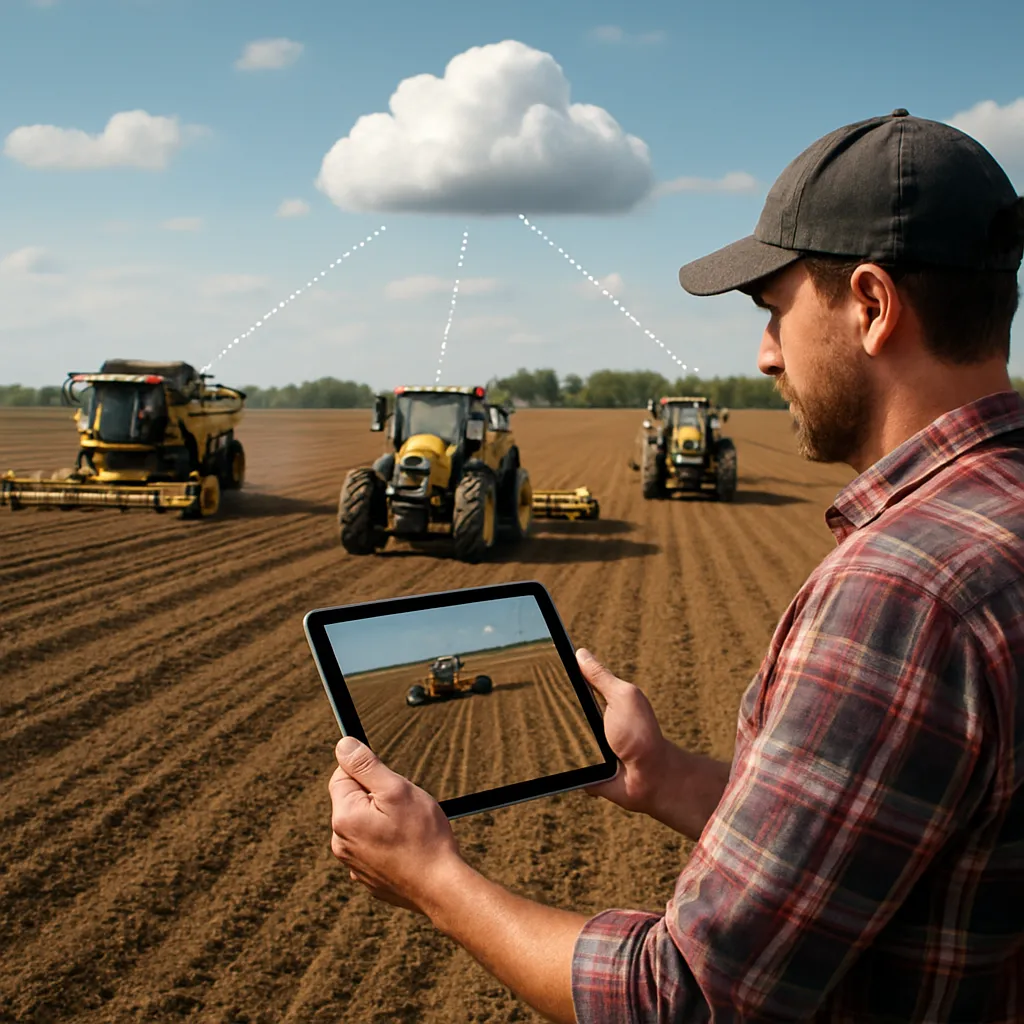
Robotyka i szeroko rozumiana automatyzacja rolnictwa zmieniają sposób, w jaki powstaje żywność – od tuneli foliowych z pomidorami, przez szklarnie, aż po rozległe pola uprawne. Zmiany demograficzne, brak rąk do pracy, rosnące koszty energii oraz presja na ograniczenie zużycia wody i środków ochrony roślin sprawiają, że gospodarstwa rolne coraz częściej inwestują w systemy autonomiczne, czujniki, sztuczną inteligencję oraz pojazdy samojezdne. Jednym z najbardziej obiecujących i intensywnie rozwijanych obszarów są roboty przeznaczone do zbioru pomidorów w tunelach foliowych i szklarniach wysokiego standardu. Integracja analizy obrazu, precyzyjnej mechaniki i zaawansowanych algorytmów sterujących staje się fundamentem nowego modelu produkcji ogrodniczej. Dla wielu gospodarstw jest to już nie tylko ciekawostka technologiczna, lecz praktyczne narzędzie pozwalające utrzymać konkurencyjność na rynku i zapewnić stabilne dostawy warzyw niezależnie od wahań podaży pracy sezonowej.
Roboty do zbioru pomidorów w tunelach – jak działają i z czego się składają
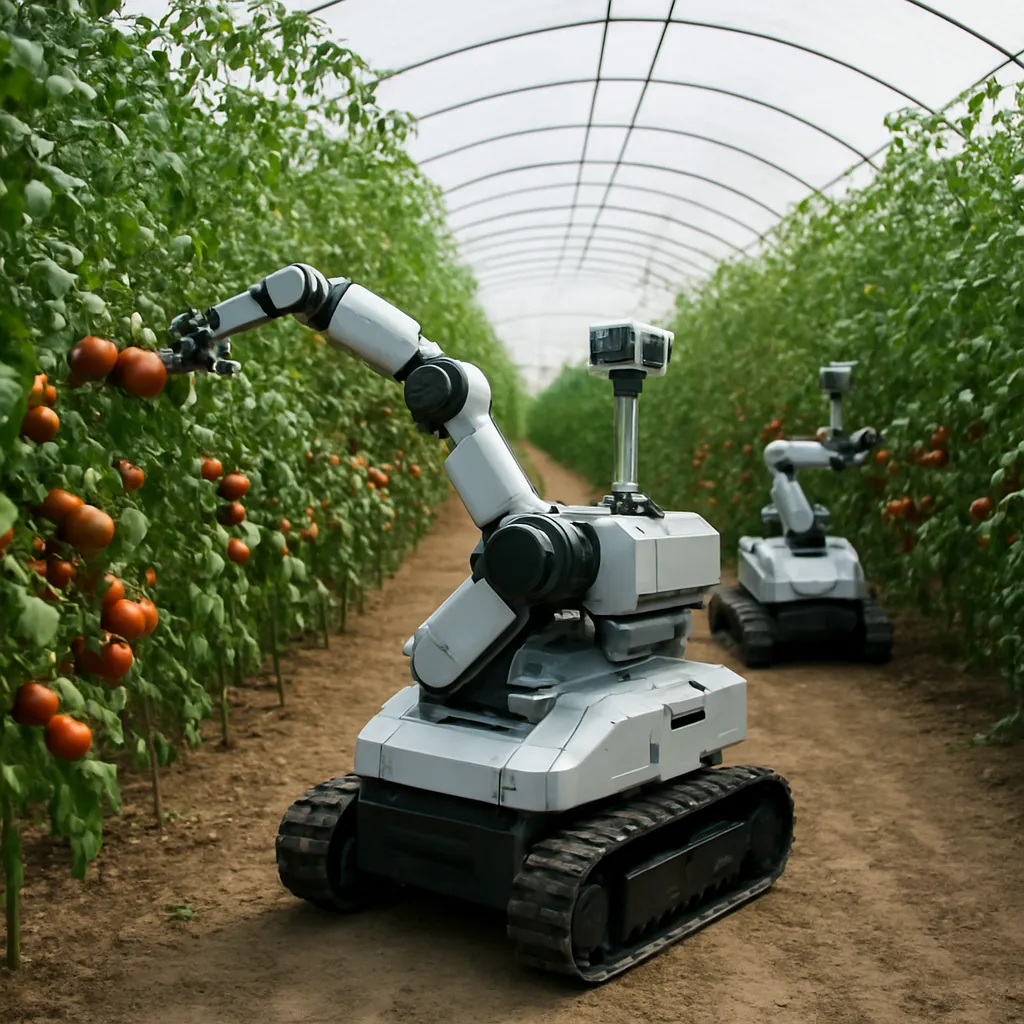
Roboty przeznaczone do zbioru pomidorów w tunelach foliowych i szklarniach są wyspecjalizowanymi maszynami łączącymi robotykę mobilną, systemy wizyjne i moduły chwytne zdolne do bezpiecznego obchodzenia się z delikatnymi owocami. Ich głównym zadaniem jest identyfikacja dojrzałych pomidorów, dotarcie do nich, a następnie precyzyjne ich zerwanie i odłożenie do pojemnika, wszystko z minimalnym ryzykiem uszkodzenia rośliny oraz samego owocu. Aby to osiągnąć, producenci integrują zaawansowane algorytmy widzenia komputerowego, sieci neuronowe wyszkolone do rozpoznawania stopnia dojrzałości oraz systemy nawigacji umożliwiające samodzielne poruszanie się po tunelach.
Typowa architektura takiej maszyny obejmuje kilka kluczowych modułów:
- platformę jezdną, często na kołach lub gąsienicach, przystosowaną do wąskich rzędów tuneli;
- kolumnę lub ramię robotyczne z kilkoma stopniami swobody, które umożliwia sięganie zarówno w głąb rośliny, jak i na różne wysokości podpór;
- głowicę zbierającą, wyposażoną w czujniki nacisku i specjalne uchwyty lub przyssawki, które chronią skórkę pomidora;
- system kamer RGB, kamer 3D i często sensorów głębi, dzięki którym robot identyfikuje położenie owoców w przestrzeni;
- komputer pokładowy z jednostką obliczeniową GPU do realizacji zadań wizyjnych oraz lokalnego przetwarzania danych;
- interfejs komunikacyjny pozwalający na integrację z systemem zarządzania gospodarstwem i zdalne monitorowanie pracy.
Kluczowym wyzwaniem konstrukcyjnym jest zachowanie równowagi pomiędzy precyzją a prędkością. Zbyt agresywny ruch chwytaka prowadzi do uszkodzeń pędów i owoców, natomiast zbyt ostrożna praca skutkuje zbyt małą wydajnością. W praktyce roboty do zbioru pomidorów wyposażone są w elementy elastyczne, często wykonane z tworzyw o odpowiedniej sprężystości, a także w mechanizmy aktywnego dopasowania siły nacisku do informacji z czujników. Połączenie mechaniki miękkiej (ang. soft robotics) i precyzyjnej kinematyki ramienia pozwala na efektywną współpracę z żywą rośliną, której struktura i ułożenie zmieniają się wraz z rozwojem wegetacji.
Jeśli chodzi o zasilanie, w nowoczesnych tunelach foliowych popularne są rozwiązania hybrydowe. Część robotów wyposażona jest w akumulatory litowo-jonowe ładowane z sieci energetycznej, inne korzystają dodatkowo z paneli fotowoltaicznych zainstalowanych na dachu szklarni lub bezpośrednio na obudowie robota. Pozwala to ograniczać koszty eksploatacji oraz lepiej wykorzystać energię słoneczną, która w środowisku tunelu i tak pełni kluczową rolę jako czynnik produkcji.
Sztuczna inteligencja, czujniki i systemy wizyjne w zbiorze pomidorów
Fundamentem skutecznego zbioru jest zdolność robota do oceny, które owoce są gotowe do zerwania. Wymaga to zaawansowanych algorytmów analizy obrazu oraz uczenia maszynowego, które są wyszkolone na wielkich zbiorach zdjęć pomidorów w różnych warunkach oświetleniowych, na różnych odmianach i przy zróżnicowanym ulistnieniu. Sieci konwolucyjne analizują barwę, teksturę i kształt, aby oszacować stopień dojrzałości. Dodatkową rolę odgrywa analiza przestrzenna – robot musi ocenić, czy dostęp do owocu jest wystarczająco łatwy i bezpieczny, czy też grozi złamaniem łodygi lub oberwaniem liści.
W praktyce stosuje się połączenie kilku rodzajów czujników:
- kamery RGB wysokiej rozdzielczości do identyfikacji koloru powierzchni i ogólnego kształtu;
- kamery 3D lub sensory czasu przelotu (ToF), które mierzą odległość i tworzą mapę głębi całego krzaka;
- czujniki zbliżeniowe i dotykowe na chwytaku, które pozwalają wyczuć kontakt z owocem i ograniczyć siłę zacisku;
- opcjonalne spektrometry lub kamery hiperspektralne, analizujące odbite światło w szerszym spektrum, co ułatwia wczesne rozpoznanie chorób lub wad jakościowych.
Algorytmy planowania ruchu wyliczają trajektorię ramienia, uwzględniając położenie pędów, liści oraz sąsiednich owoców. Robot musi nie tylko dotrzeć do pojedynczej sztuki, ale także wykonać ruch oderwania w taki sposób, aby nie spowodować nadmiernego uszkodzenia szypułki i nie pozostawić części owocu na roślinie. W wielu systemach stosuje się modelowanie fizyczne, gdzie symuluje się naprężenia w łodydze w zależności od kąta pociągnięcia, co minimalizuje ryzyko zerwania całego pędu.
Istotna jest także integracja z szerszym ekosystemem danych. Robot może współpracować z systemem Internetu Rzeczy (IoT) w gospodarstwie, zbierając informacje o plonie z dokładnością do pojedynczego krzaka. Dane o liczbie zebranych owoców, ich wielkości oraz rozkładzie barw mogą być przesyłane do centralnej bazy, gdzie analityka wspierana przez sztuczną inteligencję wyznacza trendy, identyfikuje obszary o niższej produktywności i sugeruje korekty w nawożeniu lub nawadnianiu.
Szczególnie interesującym aspektem jest możliwość ciągłego uczenia się w trakcie sezonu. Roboty wyposażone są w mechanizmy aktywnego uczenia, które poprawiają działanie modeli wizyjnych na podstawie nowych danych. Operator gospodarstwa może oznaczać przypadki błędnej klasyfikacji – na przykład owoc, który został pominięty mimo pełnej dojrzałości lub zielony pomidor zerwany przedwcześnie. Te przypadki są gromadzone, a następnie wykorzystywane do aktualizacji modeli. Dzięki temu dokładność rozpoznawania stopnia dojrzałości oraz skuteczność zbioru rosną z miesiąca na miesiąc, co jest szczególnie istotne w uprawach całorocznych w nowoczesnych szklarniach.
Integracja robotów ze środowiskiem tunelu: logistyka, nawadnianie i zarządzanie
Skuteczność automatyzacji zbioru pomidorów zależy nie tylko od parametrów samego robota, ale również od tego, jak dobrze jest on wkomponowany w infrastrukturę tuneli foliowych lub szklarni. Współczesne obiekty projektowane są coraz częściej z myślą o przyszłej automatyzacji. Rozstaw rzędów, wysokość prowadzenia roślin, konstrukcja podpór, a nawet kształt korytarzy technologicznych uwzględniają minimalny promień skrętu autonomicznych wózków i wymagania systemów nawigacji.
Do nawigacji w tunelach stosuje się kilka rozwiązań:
- prowadnice mechaniczne lub szyny, po których porusza się platforma robota;
- systemy wizyjne rozpoznające charakterystyczne znaczniki na słupach konstrukcyjnych;
- lokalizację opartą na lidarach i mapach 3D tunelu;
- sygnały z beaconsów Bluetooth lub innych nadajników wewnętrznych, które ułatwiają pozycjonowanie, gdy sygnał GPS jest niedostępny.
Kluczową rolę odgrywa logistyka wewnętrzna. Zebrane pomidory muszą zostać szybko przetransportowane do strefy pakowania i wstępnej sortowni, aby utrzymać wysoką jakość i świeżość. W wielu rozwiązaniach roboty do zbioru współpracują z autonomicznymi wózkami lub taśmociągami, które przejmują zapełnione pojemniki. Gospodarstwo może wówczas koordynować pracę całej floty urządzeń, dopasowując tempa zbioru i transportu do aktualnych możliwości sortowni oraz harmonogramów załadunku.
Integracja z systemami nawadniania i fertygacji sprawia, że automatyzacja zbioru staje się tylko jednym z elementów kompleksowego zarządzania produkcją. Dane o ilości zebranych owoców, ich rozmiarze i kondycji można korelować z informacjami o ilości dostarczonej wody, składnikach pokarmowych, wilgotności gleby czy wartości EC. W efekcie rolnictwo staje się procesem sterowanym danymi (data-driven), w którym kolejne decyzje podejmowane są w oparciu o konkretne wskaźniki zamiast intuicji czy wieloletniego zwyczaju.
Ważnym aspektem jest również bezpieczeństwo współpracy ludzi i maszyn. W tunelach często nadal pracują osoby odpowiedzialne za przycinanie, prowadzenie pędów, kontrolę fitosanitarną czy naprawy konstrukcji. Aby uniknąć kolizji, roboty wyposażane są w systemy detekcji obecności człowieka, w tym czujniki odległości, kamery 360° oraz strefy bezpieczeństwa zatrzymujące maszynę przy zbliżeniu się operatora. Projektując organizację pracy, gospodarstwa mogą wydzielać okna czasowe, w których roboty poruszają się samodzielnie, oraz fazy mieszanej, gdzie priorytet bezpieczeństwa mają pracownicy.
Ekonomika automatyzacji zbioru w tunelach z pomidorami
Decyzja o wdrożeniu robotów do zbioru pomidorów w tunelach wiąże się z koniecznością przeprowadzenia szczegółowej analizy ekonomicznej. Istotne są nie tylko koszty początkowe zakupu sprzętu, ale również wydatki na serwis, oprogramowanie, zasilanie, a także potencjalną przebudowę infrastruktury uprawowej. Z drugiej strony na korzyść automatyzacji przemawia ograniczenie kosztów pracy sezonowej, zmniejszenie strat wynikających z opóźnionego zbioru oraz możliwość bardziej równomiernego obciążenia sortowni i łańcucha dostaw.
W kalkulacji warto uwzględnić kilka kluczowych czynników:
- wielkość i intensywność produkcji – im większa liczba tuneli i im dłuższy sezon wegetacyjny, tym szybciej inwestycja się zwraca;
- koszty i dostępność pracy – w regionach o silnej konkurencji o pracowników sezonowych korzyści z automatyzacji są szczególnie wyraźne;
- stopień standaryzacji uprawy – jednostajne prowadzenie roślin i powtarzalna architektura tuneli ułatwiają skuteczną pracę maszyn;
- możliwość współdzielenia floty robotów pomiędzy kilkoma gospodarstwami, co obniża jednostkowy koszt inwestycji;
- dodatkowe przychody wynikające z poprawy jakości partii towaru oraz lepszego dopasowania terminów dostaw do wymagań odbiorców sieciowych.
Trzeba wziąć pod uwagę, że koszt zakupu pojedynczego robota do zbioru pomidorów jest wciąż wysoki, a technologia dynamicznie się rozwija. Wybierając konkretny system, gospodarstwo powinno zwracać uwagę na otwartość oprogramowania, możliwość aktualizacji algorytmów oraz dostępność serwisu. Z punktu widzenia długoterminowej konkurencyjności istotne jest, aby zakupiona platforma mogła z czasem zostać zintegrowana z dodatkowymi modułami – przykładowo do monitoringu fitosanitarnego czy precyzyjnego oprysku.
Ekonomia automatyzacji ma również wymiar pośredni. Stabilniejszy rytm produkcji, wynikający z mniejszej zależności od krótkoterminowych problemów kadrowych, umożliwia zawieranie wieloletnich kontraktów z odbiorcami. To z kolei ułatwia planowanie inwestycji w infrastrukturę, takich jak kolejne tunele, magazyny czy chłodnie. W dłuższej perspektywie robotyzacja może więc przyczynić się do zwiększenia skali działalności oraz wzmocnienia pozycji na rynku, zwłaszcza w segmencie dostaw dla dużych sieci handlowych i przetwórstwa.
Automatyzacja poza zbiorem – monitoring, pielęgnacja i ochrona roślin
Choć roboty do zbioru pomidorów stanowią najbardziej spektakularny element automatyzacji tuneli, równie ważną rolę odgrywają systemy odpowiedzialne za monitoring roślin, mikroklimatu oraz występowania chorób i szkodników. Dzięki nim możliwe jest wczesne wykrywanie problemów oraz bardziej precyzyjne planowanie zabiegów ochronnych, co przekłada się na zmniejszenie zużycia środków chemicznych i poprawę bezpieczeństwa żywności.
W praktyce stosuje się kilka klas rozwiązań:
- stacjonarne sensory temperatury, wilgotności powietrza, wilgotności podłoża i stężenia CO₂ rozmieszczone w różnych punktach tunelu;
- kamery zamontowane na konstrukcji, które regularnie skanują rośliny i zapisują obrazy do analizy algorytmami rozpoznawania chorób;
- drony wewnętrzne i małe platformy mobilne, które poruszają się pomiędzy rzędami, rejestrując zdjęcia wysokiej rozdzielczości liści i owoców;
- systemy do precyzyjnego oprysku, które na podstawie danych z monitoringu kierują środki ochrony tylko tam, gdzie jest to konieczne.
Automatyzacja pielęgnacji obejmuje również operacje takie jak podwiązywanie pędów, przycinanie bocznych odrostów czy usuwanie liści. Choć są to obecnie zadania trudniejsze do pełnego zrobotyzowania ze względu na wysoką złożoność oceny kształtu rośliny, prace nad specjalistycznymi manipulatorami i algorytmami analizy struktury krzaka pomidora trwają intensywnie. W przyszłości można oczekiwać pojawienia się wyspecjalizowanych modułów, które będą współpracować z robotami zbierającymi, przejmując część obowiązków związanych z utrzymaniem roślin w optymalnej formie produkcyjnej.
Ważny element stanowią rozwiązania wspierające rolnika w podejmowaniu decyzji. Systemy klasy DSS (Decision Support Systems) integrują informacje o stanie uprawy, prognozach pogody, historii zabiegów oraz aktualnych cenach na rynku. Dzięki temu możliwe jest optymalne planowanie nawożenia, nawadniania, a także momentów nasadzeń i zbiorów. Automatyzacja nabiera wymiaru strategicznego – nie tylko odciąża pracowników w pracach fizycznych, ale też wspiera zarządzanie gospodarstwem na poziomie operacyjnym i finansowym.
Automatyzacja rolnictwa w szerszej skali – pola, sady i uprawy specjalistyczne
Choć tytułowy przykład tunelowych robotów do zbioru pomidorów jest szczególny, automatyzacja obejmuje coraz więcej segmentów nowoczesnego rolnictwa. W uprawach polowych kluczową rolę odgrywają autonomiczne ciągniki, precyzyjne opryskiwacze, siewniki sterowane na podstawie map glebowych oraz kombajny wyposażone w rozbudowane sensory plonu. Z kolei w sadach rozwijane są roboty do zbioru owoców miękkich – jabłek, gruszek czy truskawek – które posługują się podobnymi technikami wizyjnymi jak roboty pomidorowe, ale mierzą się z inną geometrią korony drzewa i innymi wymaganiami jakościowymi.
Jednym z najbardziej dynamicznie rozwijanych obszarów jest precyzyjne rolnictwo (precision agriculture), które opiera się na założeniu, że każde miejsce na polu może wymagać innej dawki nawozu, wody czy środka ochrony roślin. Dane z satelitów, dronów, czujników glebowych i maszyn roboczych są łączone w spójny obraz, a następnie wykorzystywane do tworzenia map aplikacyjnych. Maszyny wyposażone w systemy zmiennej dawki dozują nawóz lub pestycyd tylko tam, gdzie jest to potrzebne, co ogranicza zużycie środków produkcji, zmniejsza presję na środowisko i poprawia bilans ekonomiczny gospodarstwa.
Automatyzacja obejmuje również takie segmenty jak produkcja zwierzęca, gdzie rozpowszechniły się roboty udojowe, automatyczne systemy karmienia, zrobotyzowane czyszczenie korytarzy czy monitoring zdrowia zwierząt za pomocą kamer i czujników. W gospodarstwach mieszanych pojawia się potrzeba spójnego zarządzania zarówno częścią roślinną, jak i zwierzęcą, co wymaga integracji różnych systemów i standardów wymiany danych. Rozwiązaniem stają się platformy chmurowe, które zbierają informacje z maszyn różnych producentów, ułatwiając analizę i planowanie.
W uprawach specjalistycznych, takich jak zioła, sałaty czy rośliny jagodowe, automatyzacja przybiera nierzadko formę pionowych farm i systemów hydroponicznych, w których cała produkcja odbywa się w kontrolowanym środowisku. Przeglądając ten krajobraz rozwiązań, łatwo zauważyć, że technologia wykorzystywana w robotach do zbioru pomidorów w tunelach często staje się punktem wyjścia dla innych zastosowań. Moduły wizyjne, manipulatorowe czy nawigacyjne mogą być adaptowane do zbioru innych gatunków, a doświadczenia z tuneli pomagają w projektowaniu rozwiązań dla szklarni wielkopowierzchniowych czy farm miejskich.
Wyzwania technologiczne, organizacyjne i prawne w automatyzacji rolnictwa
Mimo imponującego postępu automatyzacja rolnictwa napotyka szereg wyzwań. Z perspektywy technologicznej największym problemem jest zmienność środowiska pracy. Rośliny rosną, zmieniają kolor, kształt i ułożenie. Warunki oświetleniowe w tunelach czy w polu potrafią różnić się diametralnie w zależności od pory dnia, zachmurzenia czy rodzaju folii. Algorytmy widzenia komputerowego, które w warunkach laboratoryjnych osiągają znakomite wyniki, w praktyce muszą radzić sobie z odblaskami, cieniami, częściowo zasłoniętymi owocami i uszkodzeniami roślin.
Po stronie organizacyjnej ważnym problemem jest brak doświadczenia wielu gospodarstw w pracy z zaawansowanymi systemami cyfrowymi. Niezbędne staje się budowanie kompetencji z zakresu obsługi oprogramowania, interpretacji danych oraz konserwacji urządzeń mechatronicznych. W mniejszych gospodarstwach barierą bywa także koszt wejścia – droga automatyzacji może wydawać się dostępna głównie dla dużych podmiotów, które dysponują odpowiednim kapitałem i zapleczem technicznym.
Nie można pominąć także kwestii prawnych i standardów bezpieczeństwa. Wraz z pojawieniem się autonomicznych maszyn na terenach rolniczych konieczne jest doprecyzowanie odpowiedzialności za ewentualne szkody, a także określenie minimalnych wymagań w zakresie zabezpieczeń, procedur awaryjnego zatrzymania i kontroli okresowej. W niektórych krajach prawo dopiero dostosowuje się do obecności pojazdów bezoperatorowych, zarówno na polach, jak i w przestrzeni publicznej, np. podczas przejazdu z gospodarstwa na odległe działki.
W dyskusji o automatyzacji powraca także temat wpływu na zatrudnienie. Roboty przejmują część prostych zadań fizycznych, które były dotychczas realizowane przez pracowników sezonowych. Z jednej strony zmniejsza to zależność od migracji zarobkowej i ogranicza problem niedoboru pracowników, z drugiej wymaga przekwalifikowania części kadry w kierunku obsługi i nadzoru nad systemami automatycznymi. Pojawia się zapotrzebowanie na techników mechatroników, specjalistów od analizy danych i operatorów systemów cyfrowych, co w dłuższej perspektywie może podnieść ogólny poziom kwalifikacji w sektorze rolnym.
Przyszłość robotów do zbioru pomidorów i kierunki rozwoju automatyzacji
Roboty do zbioru pomidorów w tunelach znajdują się na etapie przejścia z fazy pilotażowej do szerokiej komercjalizacji. Coraz więcej producentów oferuje gotowe rozwiązania, a w kolejnych sezonach można spodziewać się rosnącej liczby wdrożeń również w średnich gospodarstwach. Z biegiem czasu można przewidywać kilka kluczowych kierunków rozwoju:
- zwiększenie wydajności pracy poprzez optymalizację trajektorii ruchu, lepsze algorytmy rozpoznawania i szybszą komunikację z systemami logistycznymi;
- rozszerzanie funkcjonalności robotów o moduły do monitoringu zdrowia roślin, precyzyjnych zabiegów pielęgnacyjnych i dokumentowania produkcji;
- standaryzację interfejsów danych, która ułatwi integrację robotów z innymi elementami cyfrowego ekosystemu gospodarstwa;
- obniżanie kosztów zakupu dzięki masowej produkcji i dojrzewaniu technologii, co otworzy drogę do adopcji w mniejszych tunelach rodzinnych;
- dalsze wykorzystanie rozwiązań z zakresu robotyki miękkiej, co pozwoli jeszcze lepiej dopasować się do delikatnych struktur roślinnych.
Automatyzacja rolnictwa w szerokim ujęciu będzie coraz mocniej opierać się na integracji sztucznej inteligencji, robotyki i systemów cyberfizycznych. Rolnik, który korzysta z tunelowego robota do zbioru pomidorów, w praktyce staje się menedżerem złożonego systemu technologicznego, w którym procesy fizyczne, informacyjne i logistyczne przenikają się i wzajemnie warunkują. Umiejętne wykorzystanie tych narzędzi pozwala nie tylko zwiększyć produktywność, ale także lepiej kontrolować jakość, ograniczać marnotrawstwo i zmniejszać wpływ produkcji na środowisko.
W miarę jak rozwiązania będą dojrzewały, a koszty spadały, automatyzacja przestanie być domeną wyłącznie pionierskich gospodarstw o dużej skali. Coraz częściej stanie się naturalnym elementem standardu technologicznego również w mniejszych uprawach, w tym w tunelach prowadzonych przez rodzinne firmy ogrodnicze. Roboty do zbioru pomidorów, dziś wciąż postrzegane jako nowinka, zaczną pełnić rolę codziennych pomocników, a produkcja żywności stanie się jeszcze bardziej precyzyjna, przewidywalna i stabilna.